





Mae rheolaeth cynnig diwydiannol yn cynnwys ystod eang o gymwysiadau, o reolaeth ffan neu bwmp sy'n seiliedig ar wrthdröydd, i awtomeiddio ffatri gyda rheolyddion gyriant AC mwy soffistigedig, i gymwysiadau awtomeiddio uwch fel roboteg gyda rheolyddion servo cymhleth. Mae angen canfod ac adborth llawer o newidynnau ar y systemau hyn fel cerrynt troellog modur neu foltedd, cerrynt bws DC neu foltedd, safle rotor a chyflymder. Mae dewis newidynnau a'r cywirdeb mesur gofynnol yn dibynnu ar y gofynion cais terfynol, pensaernïaeth system, cost system darged neu gymhlethdod system, ac ystyriaethau eraill megis nodweddion gwerth ychwanegol fel monitro cyflwr. Gyda moduron yn cymryd 40% o ynni'r byd yn ôl pob sôn, mae rheoliadau rhyngwladol wedi cynyddu'r ffocws ar effeithlonrwydd system ar draws cymwysiadau cynnig diwydiannol, gan gynyddu pwysigrwydd y newidynnau hyn, yn enwedig cerrynt a foltedd.
Mae'r papur hwn yn canolbwyntio ar ganfod cyfredol a foltedd mewn amrywiol dopolegau cadwyn signal rheoli modur yn seiliedig ar raddfeydd pŵer modur, gofynion perfformiad system, a chymwysiadau terfynol. Yn yr achos hwn, mae gweithrediad y gadwyn signal rheoli modur yn amrywio yn dibynnu ar ddewis synhwyrydd, gofynion ynysu cyfredol, dewis trawsnewidydd analog-i-ddigidol (ADC), integreiddio system, a phŵer system a rhannu daear.
Ystod o gymwysiadau gyriant diwydiannol
Mae cymwysiadau rheoli modur yn amrywio o wrthdroyddion syml i yriannau servo cymhleth, ond mae pob un yn cynnwys systemau rheoli modur gyda chamau pŵer a phroseswyr sy'n gyrru modiwlau modulator lled pwls (PWM) gyda lefelau amrywiol o ganfod ac adborth. Dangosir golwg symlach o'r ystod o gymwysiadau yn Ffigur 1, sy'n darlunio systemau sy'n dod yn fwyfwy cymhleth wrth i un symud o'r chwith i'r dde, o systemau rheoli syml fel pympiau, cefnogwyr, a chywasgwyr, i systemau y gellir eu gweithredu heb yr angen am adborth manwl gywir, gan ddefnyddio microprocessors syml yn unig. Wrth i gymhlethdod system gynyddu tuag at ben uwch y sbectrwm, mae angen adborth manwl gywir a rhyngwynebau cyfathrebu cyflym ar gyfer systemau rheoli cymhleth. Ymhlith yr enghreifftiau mae rheoli synhwyrydd neu fector di-synhwyrydd ar ymsefydlu neu foduron magnet parhaol, yn ogystal â gyriannau diwydiannol pŵer uchel a ddyluniwyd ar gyfer effeithlonrwydd-megis y pympiau mawr, cefnogwyr a chywasgwyr a ddangosir yn Ffigur 1. Ar ben uchaf y sbectrwm, defnyddir gyriannau servo soffistigedig mewn cymwysiadau fel roboteg, peiriant a pheiriant. Wrth i systemau ddod yn fwy cymhleth, mae synhwyro ac adborth newidynnau yn dod yn bwysicach.
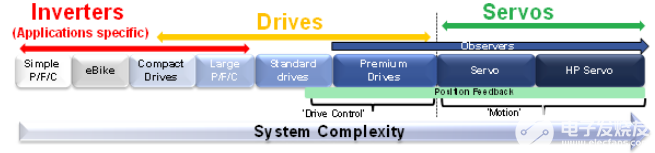
Ffigur 1.Range o gymwysiadau gyriant diwydiannol.
Gyrru Pensaernïaeth - Rhannu System
Mae yna lawer o heriau wrth ddylunio systemau i fynd i'r afael ag ystod eang o gymwysiadau wrth reoli cynnig diwydiannol. Dangosir y gadwyn signal rheoli modur pwrpas cyffredinol yn Ffigur 2.
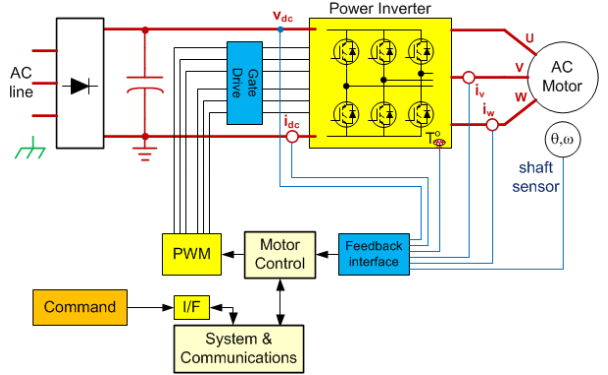
Ffigur 2. Cadwyn signal rheoli modur cyffredinol
Y mater allweddol yw gofynion ynysu, sy'n aml yn cael effaith sylweddol ar dopoleg a phensaernïaeth y cylched terfynol. Mae dau ffactor allweddol i'w hystyried: Pam ynysu a lle mae ynysu.
Bydd y dosbarthiad ynysu sy'n ofynnol yn cael ei bennu gan y cyntaf. Gall gofynion fod yn unigedd diogelwch foltedd uchel (SELV) i amddiffyn rhag sioc drydan o waith dyn, neu ynysu swyddogaethol ar gyfer symud yn lefel rhwng folteddau nad ydynt yn angheuol, neu ynysu at gyfanrwydd data a dibenion lliniaru sŵn. Mae lleoliad yr unigedd fel arfer yn cael ei bennu gan berfformiad y system ddisgwyliedig. Mae rheolaeth modur fel arfer yn amgylchedd swnllyd trydan llym, ac mae dyluniadau fel rheol yn dod ar draws folteddau modd cyffredin mawr o gannoedd o foltiau, gan newid o bosibl ar amleddau sy'n fwy na 20 kHz, gydag amseroedd codi DV/DT dros dro uchel iawn. Am y rheswm hwn, mae'n gyffredin ynysu'r cam pŵer o'r cam rheoli, mewn systemau perfformiad uchel ac mewn systemau lle mae pŵer uchel yn gynhenid swnllyd. Mae p'un a yw'r dyluniad yn defnyddio dull un-brosesydd neu ddull prosesydd deuol hefyd yn effeithio ar y lleoliad ynysu. Mewn systemau perfformiad is sydd â'r defnydd pŵer is, mae unigedd fel arfer yn y rhyngwyneb cyfathrebu digidol, sy'n golygu bod gan y camau pŵer a rheoli yr un potensial. Mae gan systemau pen isel ryngwynebau cyfathrebu lled band is ar gyfer ynysu. Yn draddodiadol, mae ynysu rhyngwynebau cyfathrebu mewn systemau pen uchel wedi bod yn heriol oherwydd y lled band uchel a'r cyfyngiadau sy'n ofynnol gan dechnegau ynysu traddodiadol, ond mae hyn yn newid gyda dyfodiad cynhyrchion transceiver can a rs -485.
Two key elements in a high-performance closed-loop motor control design are the PWM modulator output and motor phase current feedback. Mae ffigurau 3a a 3b yn dangos lle mae angen ynysu diogel, yn dibynnu a yw'r cam rheoli yn rhannu'r un potensial â'r cam pŵer neu y cyfeirir ato at y ddaear. Yn y naill achos neu'r llall, mae angen ynysu gyrrwr y giât pen uchel a nodau canfod cyfredol, ond ar wahanol lefelau o unigedd - yn Ffigur 3a, dim ond ynysu swyddogaethol y nodau hyn sy'n ofynnol, ond yn Ffigur 3b, mae arwahanrwydd diogelwch corfforol (IE cerrynt) o'r nodau hyn yn hollbwysig.
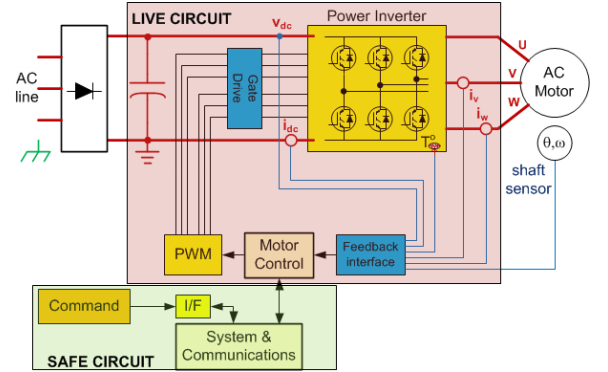
Ffigur 3a. Cam rheoli gyda llwyfan pŵer fel cyfeirnod
Technegau mesur a thopolegau ar gyfer canfod cerrynt a foltedd
Mae gweithrediadau cadwyn signal ar gyfer canfod cyfredol a foltedd yn amrywio yn dibynnu ar ddewis transducer, gofynion ynysu cyfredol, dewis ADC ac integreiddio system, yn ogystal â phŵer system a rhannu daear, fel y disgrifiwyd yn gynharach. Nid tasg hawdd yw gwireddu cyflyru signal ar gyfer mesuriadau ffyddlondeb uchel. Er enghraifft, mae adfer signalau bach neu drosglwyddo signalau digidol mewn amgylcheddau swnllyd o'r fath yn heriol, tra bod ynysu signalau analog hyd yn oed yn fwy heriol. Mewn llawer o achosion, mae cylchedau ynysu signal yn cyflwyno oedi cyfnod a all gyfyngu ar berfformiad deinamig system. Mae canfod cerrynt y cyfnod yn arbennig o heriol oherwydd bod y nod hwn wedi'i gysylltu â'r un nod cylched ag y mae gyrrwr y giât yn allbynnu yng nghanol y cam pŵer (modiwl gwrthdröydd) ac felly mae ganddo'r un gofynion o ran ynysu foltedd a newid byrhoedlog. Mae pennu'r gadwyn signal mesur (technoleg, cyflyru signal ac ADC) i'w gweithredu yn y system rheoli modur yn dibynnu ar dri ffactor allweddol:
Y pwynt neu'r nod yn y system, gan fod hyn yn pennu'r hyn y mae angen ei fesur.
Lefel pŵer y modur a'r dewis synhwyrydd sy'n deillio o hynny - p'un a yw'n cael ei ynysu'n gynhenid ai peidio. Mae'r dewis o synhwyrydd yn cael effaith sylweddol ar y dewis o ADC, gan gynnwys pensaernïaeth trawsnewidydd, ymarferoldeb ac ystod mewnbwn analog.
Y cais diwedd. Gall hyn yrru'r angen am gydraniad uchel, cywirdeb uchel, neu gyflymder yn y gadwyn signal canfod. Er enghraifft, mae angen mwy o fesuriadau yn amlach a chywirdeb uwch ar gyfer gweithredu rheolaeth ddi -synhwyrydd dros ystod cyflymder ehangach. Mae'r cais terfynol hefyd yn dylanwadu ar yr angen am ymarferoldeb ADC. Er enghraifft, efallai y bydd angen cyfrif sianel uwch ar reolaeth aml-echel.
Synwyryddion cyfredol a foltedd
Y synwyryddion cyfredol mwyaf cyffredin a ddefnyddir wrth reoli modur yw gwrthyddion siynt, synwyryddion effaith neuadd (AU), a thrawsnewidyddion cyfredol (CTS). Er nad yw gwrthyddion siynt yn darparu unigedd ac yn arwain at golledion ar geryntau uwch, nhw yw'r rhai mwyaf llinol o'r holl synwyryddion, mae ganddyn nhw'r gost isaf, ac maen nhw'n addas ar gyfer mesuriadau AC a DC. Mae'r lefel signal is sy'n ofynnol i gyfyngu ar golledion pŵer siyntio fel arfer yn cyfyngu cymwysiadau siyntio i 50 yr A neu lai. Mae synwyryddion CT ac AU yn darparu arwahanrwydd cynhenid sy'n caniatáu iddynt wasanaethu systemau cerrynt uchel, ond oherwydd bod gan y synwyryddion eu hunain gywirdeb cychwynnol gwael neu gywirdeb gwael dros ystodau tymheredd, maent yn fwy costus ac yn arwain at ddatrysiad sy'n llai cywir na'r hyn y gellir ei gyflawni gyda gwrthydd siynt.
Lleoliadau Mesur a Thopolegau Cyfredol Modur
Yn ychwanegol at y math o synhwyrydd, mae sawl nod mesur cerrynt modur ar gael. Gellir defnyddio cerrynt bws DC ar gyfartaledd at ddibenion rheoli, ond mewn gyriannau mwy datblygedig, defnyddir y cerrynt troellog modur fel y prif newidyn adborth. Mae mesur cyfredol troellog cyfnod uniongyrchol yn ddelfrydol ar gyfer systemau perfformiad uchel. Fodd bynnag, gellir mesur ceryntau troellog yn anuniongyrchol gan ddefnyddio siyntiau ym mhob cangen gwrthdröydd is neu un siynt yn y bws DC. Mae gan y dulliau hyn y fantais bod y signalau siynt i gyd yn cael eu cyfeirio at y cyflenwad pŵer sy'n gyffredin, ond mae tynnu'r cerrynt troellog o'r ddolen DC yn gofyn am gydamseru'r samplau i'r switshis PWM. Gellir gwneud mesuriadau cerrynt troellog cyfnod uniongyrchol gan ddefnyddio unrhyw un o'r technegau canfod cyfredol uchod, ond rhaid ynysu'r signal gwrthiant siynt. Gall mwyhadur modd cyffredin uchel ddarparu unigedd swyddogaethol, ond rhaid darparu ynysu diogelwch dynol gan fwyhadur ynysu neu fodulator ynysu.
Mae Ffigur 4 yn dangos yr amrywiol opsiynau adborth cyfredol a ddisgrifir uchod. Er mai dim ond un o'r opsiynau hyn sy'n ofynnol ar gyfer adborth rheoli, gellir defnyddio signal cerrynt bws DC fel signal wrth gefn i'w amddiffyn.
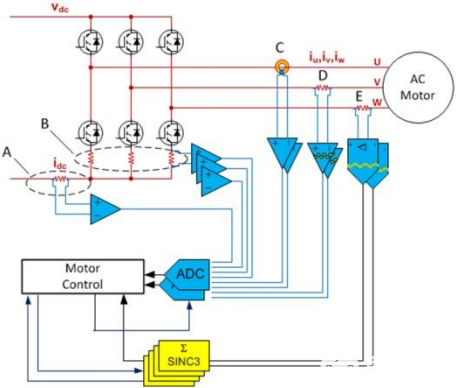
Ffig. 4. Adborth Cerrynt Modur ynysig a heb ei ynysu
Fel y soniwyd yn gynharach, bydd pŵer system a rhannu daear yn pennu'r dosbarthiad ynysu gofynnol ac felly pa opsiynau adborth sy'n briodol. Bydd perfformiad targed y system hefyd yn effeithio ar y dewis o dechneg synhwyrydd neu fesur. Mae yna lawer o gyfluniadau y gellir eu gwireddu o fewn yr ystod perfformiad.
Enghraifft o berfformiad is: camau pŵer a rheoli ar botensial cyffredin, opsiynau canfod a neu b
Mae defnyddio siyntiau coesau yn un o'r rhai mwyaf economaiddtechniques i fesur cerrynt modur. Yn yr enghraifft hon, lle mae'r llwyfan pŵer yn rhannu'r un potentiAl fel y cam rheoli, nid oes unrhyw fodd cyffredin i drin ag ef a gall yr allbynnau o opsiwn A neu B gysylltu'n uniongyrchol â'r cylchedwaith cyflyru signal ac ADC. Byddai'r math hwn o dopoleg i'w gael yn gyffredinol mewn pŵer isel ac AG iselRfSystem Ormance gyda'r ADC wedi'i ymgorffori yn y microbrosesydd.
Enghraifft Perfformiad Uwch: Cam rheoli wedi'i gysylltu â'r Ddaear, Synhwyro Opsiwn C, D, neu E.
Yn yr enghraifft hon, mae angen unigedd diogelwch dynol. Mae opsiynau synhwyro C, D, ac E i gyd yn bosibl. Mae Opsiwn E yn darparu'r porthiant cyfredol o'r ansawdd uchafacK o'r tri opsiwn a, gan ei fod yn system berfformiad uwch, mae'n debygol bod ynaFpganeu fath arall o brosesu yn y system a all ddarparu'r hidlydd digidol ar gyfer y signal modulator ynysig. Yn draddodiadol, byddai'r dewis ADC ar gyfer Opsiwn C, y synhwyrydd ynysig (dolen gaeedig yn ôl pob tebyg), yn arwahanol i gyflawni perfformiad uwch na'r hyn sy'n bosibl gydag offrymau ADC wedi'u hymgorffori hyd yma. Mae Opsiwn D yn fwyhadur ynysig yn y cyfluniad hwn, yn erbyn mwyhadur modd cyffredin, gan fod angen ynysu diogelwch. Bydd mwyhadur ynysig yn cyfyngu ar berfformiad, ac felly gall datrysiad ADC wedi'i fewnosod fod yn ddigonol. Bydd hyn yn darparu'r adborth cyfredol ffyddlondeb isaf o'i gymharu ag opsiynau C neu E, ac er y gellir ystyried bod ADC wedi'i fewnosod yn "rhydd" a bod y mwyhadur ynysig o bosibl yn "rhad," mae'r gweithredu fel arfer yn gofyn am gydrannau ychwanegol ar gyfer iawndal gwrthbwyso a symud lefel ar gyfer paru amrediad mewnbwn ADC, gan gynyddu'r gost signal gyffredinol.
Mae yna lawer o dopolegau y gellir eu defnyddio mewn dylunio rheoli modur i synhwyro cerrynt modur gyda llawer o factoRSi ystyried fel cost, lefel pŵer, a lefel perfformiad. Amcan allweddol i'r mwyafrif o ddylunwyr system yw gwella'r adborth synnwyr cyfredol er mwyn gwella effeithlonrwydd o fewn eu targedau cost. Ar gyfer cymwysiadau diwedd uwch, mae adborth cyfredol yn hanfodol i fesurau perfformiad system eraill fel ymateb deinamig, sŵn acwstig, neu grychdon trorym, nid effeithlonrwydd yn unig. Mae'n amlwg bod continwwm perfformiad yn rhedeg o AC isel i uchelross y gwahanol dopolegau avAIMae Lable a hyn wedi'i fapio'n fras yn Ffigur 5 gan ddangos opsiynau pŵer is ac uwch pŵer.
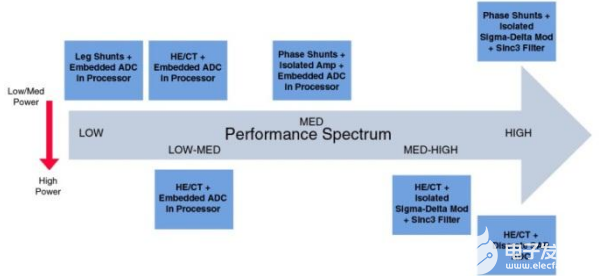
Ffigur 5. Ystod Perfformiad Topoleg Canfod Cyfredol
Nodau, anghenion a thueddiadau sy'n deillio o ddylunwyr System Rheoli Moduron: Ymfudo oddi wrth Synwyryddion I i siyntio gwrthyddion
Mae gwrthyddion siynt ynghyd â modwleiddwyr sigma-delta ynysig yn darparu'r adborth cyfredol o'r ansawdd uchaf lle mae'r lefel gyfredol yn ddigon isel ar gyfer defnyddio siyntiau. Mae tuedd sylweddol ymhlith dylunwyr system i fudo o synwyryddion AU i siyntio gwrthyddion, a thuedd arall i symud i ddull modulator ynysig yn hytrach na dull mwyhadur ynysig. Mae disodli'r synhwyrydd yn unig yn lleihau bil deunyddiau (BOM) a chostau mewnosod PCB ac yn gwella cywirdeb synhwyrydd. Nid yw gwrthyddion siynt yn sensitif i feysydd magnetig na dirgryniad mecanyddol. Yn aml, gall dylunwyr system sy'n disodli ei synwyryddion â gwrthyddion siynt ddewis mwyhadur ynysu a pharhau i ddefnyddio'r ADC a ddefnyddiwyd yn flaenorol mewn dyluniadau sy'n seiliedig ar synhwyrydd i gyfyngu ar lefel yr amrywiad yn y gadwyn signal. Fodd bynnag, fel y soniwyd yn gynharach, bydd perfformiad y mwyhadur ynysu yn gyfyngedig waeth beth yw perfformiad yr ADC.
Bydd disodli'r mwyhadur ynysu ac ADC gyda modulator sigma-delta ynysig yn dileu'r dagfa berfformiad ac yn gwella'r dyluniad yn fawr, yn nodweddiadol yn ei newid o 9- i 10- adborth ansawdd did i 12- lefelau did. Gellir dileu cylchedau Amddiffyn Cignas (OCP) analog hefyd, oherwydd gellir ffurfweddu'r hidlwyr digidol sy'n ofynnol i brosesu allbynnau modulator sigma-delta hefyd i alluogi dolenni OCP cyflym. Felly, dylai unrhyw ddadansoddiad BOM gynnwys nid yn unig y chwyddseinyddion ynysu, yr ADCs amrwd, a'r cyflyru signal rhyngddynt, ond hefyd y dyfeisiau OCP y gellir eu dileu. Mae'r modulator ynysig σ-δ AD7401a yn seiliedig ar dechnoleg cyplydd ADI ac mae ganddo ystod fewnbwn gwahaniaethol o ± 250 mv yn llawn (sydd yn llawn, yn llawn ± 3 mV, sy'n llawn ± 3 mV ( mesuriadau. Mae'r mewnbynnau analog yn cael eu samplu'n barhaus gan y modulator analog ac mae'r wybodaeth fewnbwn wedi'i chynnwys yn y llif allbwn digidol ar ddwysedd o gyfradd ddata hyd at 20 MHz. Gellir ailadeiladu'r wybodaeth amrwd gyda hidlydd digidol briodol, yn nodweddiadol Sinc.®3 ar gyfer mesuriadau cerrynt manwl. Gan y gellir masnachu perfformiad trosi yn erbyn lled band neu oedi banc hidlo, gall hidlwyr brasach, cyflymach ddarparu OCP ymateb cyflym ar drefn 2 μs, sy'n ddelfrydol ar gyfer amddiffyn IGBT.
Mae angen lleihau maint gwrthydd siynt
O'r ochr mesur signal, mae rhai heriau allweddol wrth ddewis gwrthydd siynt, gan fod cyfaddawd rhwng sensitifrwydd a defnyddio pŵer. Bydd gwerthoedd gwrthydd mwy yn sicrhau bod ystod lawn y modulator sigma-delta neu gymaint o'r ystod mewnbwn analog â phosibl yn cael ei ddefnyddio, a thrwy hynny wneud y mwyaf o ystod ddeinamig. Fodd bynnag, bydd gwerthoedd gwrthydd mwy hefyd yn arwain at ostyngiad foltedd a llai o effeithlonrwydd oherwydd colli × R y gwrthydd I2. Gall cyflawni anlinoledd trwy effeithiau hunan-gynhesu hefyd fod yn her wrth ddefnyddio gwrthyddion mwy. O ganlyniad, mae dylunwyr system yn wynebu cyfaddawdau, sy'n cael eu gwaethygu ymhellach gan yr angen cyffredin i ddewis meintiau siynt a all wasanaethu llawer o fodelau a moduron ar wahanol lefelau cyfredol. Mae cynnal amrediad deinamig hefyd yn heriol yn wyneb ceryntau brig a all fod sawl gwaith yn gyfredol â sgôr y modur a'r angen i ddal y ddau yn ddibynadwy. Mae'r gallu i reoli cerrynt brig pan fydd y system yn cael ei throi ymlaen yn amrywio yn ôl dyluniad, o reolaeth dynn (ee, 30% uwchlaw enwol) i gymaint â 10 gwaith enwol. Mae ceryntau brig hefyd yn cael eu hachosi gan gyflymu a llwythi llwyth neu dorque. Fodd bynnag, mewn dyluniadau gyriant, mae ceryntau brig mewn system fel arfer bedair gwaith y cerrynt enwol.
Yn wyneb yr heriau hyn, mae dylunwyr system yn chwilio am fodwleiddwyr Sigma-Delta uwchraddol sydd ag ystod ddeinamig ehangach neu gymhareb signal-i-sŵn ac ystumio gwell (SINAD). Hyd yn hyn, mae cynhyrchion modulator σ-δ ynysig wedi cynnig perfformiad gwarantedig gyda phenderfyniad did 16- a hyd at 12 darn effeithiol (ENOB).
Sinad=(6.02 n + 1. 76) db lle n=enob
Gyda'r symud i wrthyddion siyntio mewn gyrwyr pŵer isel, mae gweithgynhyrchwyr gyrwyr modur hefyd yn edrych i gynyddu sgôr pŵer eu gyrwyr, topoleg y gellir ei defnyddio ar gyfer rhesymau perfformiad a chost. Dim ond trwy ddefnyddio gwrthyddion siynt llawer llai y gellir cyflawni hyn, sy'n gofyn am ymddangosiad creiddiau modulator perfformiad uwch i ddatrys yr osgled signal is.
Mae dylunwyr system, yn enwedig dylunwyr servo, hefyd yn ceisio gwella ymateb y system yn barhaus trwy leihau amseroedd trosi analog-i-ddigidol neu drwy leihau oedi grŵp trwy hidlwyr digidol sy'n gysylltiedig â modulator sigma-delta ynysig a thopolegau gwrthiant siynt. Fel y soniwyd yn gynharach, gellir masnachu perfformiad trosi yn erbyn lled band neu oedi grŵp hidlo. Gall hidlwyr brasach, cyflymach ddarparu ymateb cyflymach, ond ar draul perfformiad. Mae dylunydd y system yn dadansoddi effaith hyd hidlo neu gyfradd echdynnu ac yna'n gwneud cyfaddawdau yn seiliedig ar anghenion ei gais terfynol. Byddai cynyddu cyfradd cloc y modulator yn helpu, ond mae llawer o ddylunwyr eisoes yn gweithredu ar y gyfradd cloc uchaf 20 MHz sy'n dderbyniol ar gyfer yr AD7401A. Un o anfanteision cynyddu cyfradd y cloc yw'r potensial ar gyfer effeithiau ymbelydredd ac ymyrraeth (EMI). Bydd modulator perfformiad uwch ar yr un gyfradd cloc yn gwella'r oedi grŵp yn erbyn cyfaddawd perfformiad, gan arwain at amseroedd ymateb byrrach wrth leihau'r effaith ar berfformiad.