





Mae ynysu defnyddwyr a chydrannau electronig sensitif yn ystyriaeth bwysig ar gyfer systemau rheoli moduron. Defnyddir ynysu diogelwch i amddiffyn defnyddwyr rhag folteddau niweidiol, tra bod ynysu swyddogaethol wedi'i gynllunio'n benodol i amddiffyn offer a dyfeisiau. Gall systemau rheoli moduron gynnwys amrywiaeth eang o ddyfeisiau ynysu, fel gyrwyr gatiau ynysig mewn cylchedau gyrru; ADCs ynysig, chwyddseinyddion a synwyryddion mewn cylchedau canfod; a SPI ynysig, Rs -485, ac ynysyddion digidol safonol mewn cylchedau cyfathrebu. Mae angen dewis y dyfeisiau hyn yn ofalus, am resymau diogelwch ac i wneud y gorau o berfformiad.
Er bod unigedd yn ystyriaeth system bwysig, mae ganddo anfanteision: gall gynyddu'r defnydd o bŵer, mae trosglwyddo data ar draws rhwystrau ynysu yn creu oedi, a gall gynyddu cost y system. Yn draddodiadol mae dylunwyr system wedi troi at atebion ynysu optegol, a oedd am nifer o flynyddoedd y dewis gorau ar gyfer ynysu system.
Yn ystod y degawd diwethaf, mae ynysyddion digidol yn seiliedig ar ddulliau magnetig (trosglwyddo newidyddion) wedi darparu dewis arall hyfyw ac mewn llawer o achosion; O safbwynt system, maent hefyd yn cynnig manteision na fydd dylunwyr system efallai wedi'u cydnabod. Disgrifir dau ddatrysiad ynysu nesaf, gan ganolbwyntio ar y gwelliannau mewn perfformiad amseru oedi y mae ynysu magnetig yn ei gynnig, a'r buddion sy'n deillio o gymwysiadau rheoli modur ar lefel y system.
Dulliau ynysu
Mae optocouplers yn defnyddio golau fel y dull trosglwyddo sylfaenol, fel y dangosir yn Ffigur 1. Mae'r ochr drosglwyddo yn cynnwys LED gyda signal lefel uchel yn troi'r LED ymlaen a signal lefel isel yn troi'r LED i ffwrdd. Mae'r ochr sy'n derbyn yn defnyddio ffotodetector i drosi'r signal golau a dderbynnir yn ôl yn signal trydanol. Darperir ynysu gan ddeunydd plastig rhwng y LED a'r ffotodetector, ond gellir ei wella hefyd gan ddefnyddio haen ynysu ychwanegol (fel arfer wedi'i seilio ar bolymer).
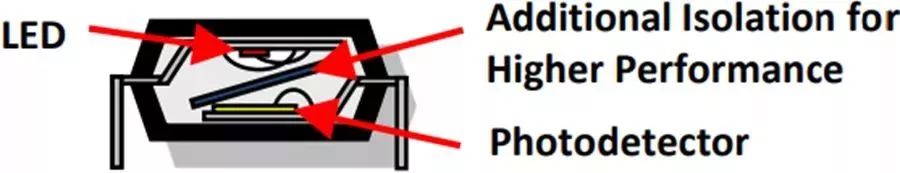
Ffigur 1. Strwythur Optocoupler
Un o'r anfanteision mwyaf o optocouplers yw'r hyn sy'n LED heneiddio, a all ddrifftio'r nodweddion trosglwyddo; Rhaid i ddylunwyr ystyried y mater ychwanegol hwn. Mae heneiddio sy'n heneiddio yn achosi i berfformiad amseru ddrifftio dros amser a thymheredd. O ganlyniad, effeithir ar amseroedd signalau a chodi/cwympo, gan gymhlethu’r dyluniad, yn enwedig o ystyried y materion yr ymdrinnir â hwy yn nes ymlaen yn y papur hwn.
Mae graddio perfformiad optocouplers hefyd yn gyfyngedig. Er mwyn cynyddu cyfraddau data, rhaid goresgyn y broblem cynhwysedd parasitig sy'n gynhenid mewn optocouplers, sy'n arwain at ddefnydd pŵer uwch. Mae cynhwysedd parasitig hefyd yn darparu mecanwaith cyplu sy'n achosi i ddyfeisiau ynysu ar sail optocoupler gael perfformiad CMTI israddol (imiwnedd dros dro modd cyffredin) i atebion cystadleuol.
Mae ynysyddion magnetig (wedi'u seilio ar drawsnewidydd) wedi bod yn cael eu defnyddio ar raddfa fawr am fwy na degawd ac maent yn ddewis arall dilys yn lle optocouplers. Mae'r ynysyddion hyn yn seiliedig ar dechnoleg CMOS safonol ac yn defnyddio'r egwyddor trosglwyddo magnetig, gyda'r haen ynysu sy'n cynnwys polyimide neu silicon deuocsid, fel y dangosir yn Ffigur 2. Mae cerrynt lefel isel yn cael ei drosglwyddo mewn corbys trwy coil, gan gynhyrchu maes magnetig, sy'n mynd trwy'r rhwystr ar yr ochr arall. Oherwydd y defnydd o strwythur CMOS safonol, mae'n cynnig manteision sylweddol o ran defnydd a chyflymder pŵer, ac nid yw'n dioddef o'r problemau gwyriad oes sy'n gysylltiedig ag optocouplers. Yn ogystal, mae perfformiad CMTI yr ynysydd wedi'i seilio ar drawsnewidydd yn well na pherfformiad yr ynysydd optocoupler.
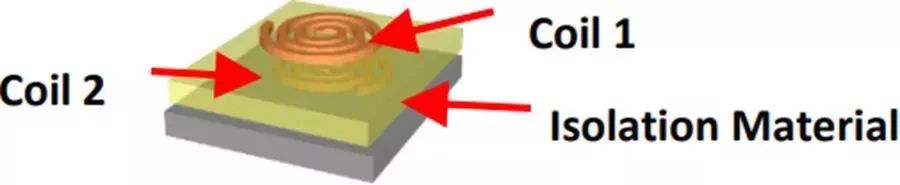
Ffigur 2. Strwythur Trawsnewidydd Magnetig
Mae ynysyddion sy'n seiliedig ar drawsnewidydd hefyd yn caniatáu defnyddio modiwlau prosesu signal confensiynol (i atal trosglwyddo mewnbynnau ysblennydd) a mecanweithiau codec trosglwyddo datblygedig. Mae hyn yn caniatáu ar gyfer trosglwyddo data dwy-gyfeiriadol, defnyddio gwahanol gynlluniau codio i wneud y gorau o'r defnydd o bŵer yn erbyn cyfradd trosglwyddo, yn ogystal â throsglwyddo signalau critigol yn gyflymach ac yn fwy cyson i ben arall y rhwystr.
Cymhariaeth o nodweddion oedi
Nodwedd bwysig ond a anwybyddir yn aml o'r holl ynysyddion yw eu hoedi trosglwyddo. Mae'r nodwedd hon yn mesur yr amser y mae'n ei gymryd ar gyfer signal, a all fod yn signal gyrru neu'n signal canfod namau, i groesi'r rhwystr i'r naill gyfeiriad. Mae'r oedi trosglwyddo yn amrywio'n fawr yn dibynnu ar y dechnoleg. Darperir gwerthoedd oedi nodweddiadol fel arfer, ond mae gan ddylunwyr system ddiddordeb arbennig yn yr oedi uchaf, sy'n nodwedd bwysig i'w hystyried wrth ddylunio system rheoli modur. Rhoddir enghreifftiau o oedi trosglwyddo ac oedi gwerthoedd gwyriad ar gyfer optocouplers a gyrwyr giât ynysig magnetig yn Nhabl 1.
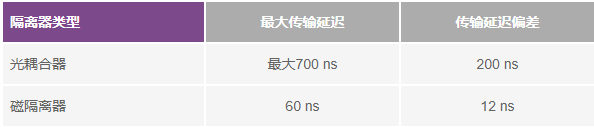
Tabl 1: Nodweddion oedi nodweddiadol optocouplers ac ynysyddion magnetig
Fel y dangosir yn Nhabl 1, mae gan ynysu magnetig fanteision sylweddol o ran yr oedi uchaf ac oedi ailadroddadwyedd (gwyriad). O ganlyniad, bydd gan ddylunwyr rheoli modur fwy o hyder yn eu dyluniadau ac ni fydd angen iddynt ychwanegu ymylon amseru i fodloni nodweddion gyrwyr giât. Mae gan hyn oblygiadau pwysig iawn ar gyfer perfformiad a diogelwch systemau rheoli moduron.
Goblygiadau System ar gyfer Systemau Rheoli Modur
Mae Ffigur 3 yn dangos gwrthdröydd tri cham nodweddiadol a ddefnyddir mewn cymhwysiad rheoli modur AC. Mae'r gwrthdröydd hwn yn cael ei fwydo o fws DC, lle mae'r cyflenwad DC fel arfer yn cael ei gynhyrchu'n uniongyrchol o'r cyflenwad AC trwy unionydd pont deuod a hidlydd capacitive/anwythol-gapacitive. Yn y mwyafrif o gymwysiadau diwydiannol, mae foltedd bws DC yn yr ystod o 300
V i 1000 V Range. Defnyddir cynllun Modiwleiddio Lled Pwls (PWM) i newid y transistorau pŵer ar amledd nodweddiadol o 5 kHz i 10
amledd nodweddiadol KHz i newid transistorau pŵer T1 i T6 i gynhyrchu foltedd amrywiol, amledd amrywiol, foltedd AC sinwsoidaidd tri cham yn y terfynellau modur.
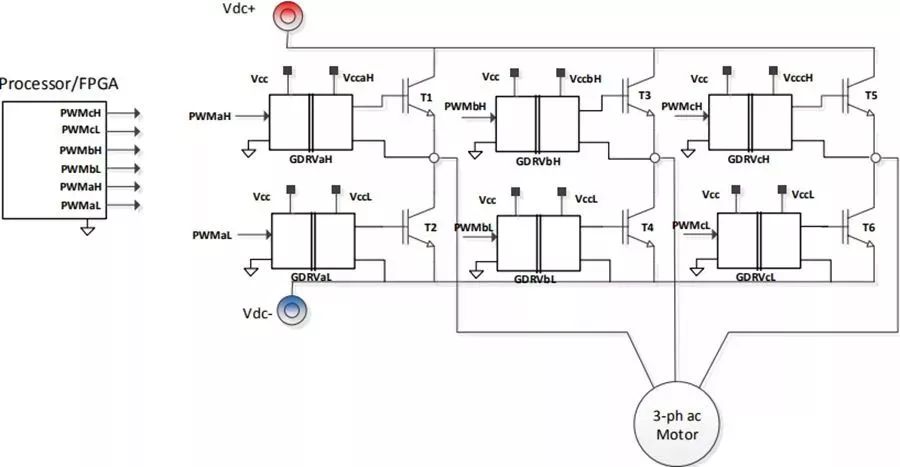
Ffig. 3. Gwrthdröydd tri cham ar gyfer cymwysiadau rheoli modur
Cynhyrchir signalau PWM (EG, PWMAH a PWMAL) yn y rheolydd modur (a weithredir yn nodweddiadol gyda phrosesydd a/neu FPGA). Mae'r signalau hyn fel arfer yn signalau foltedd isel sy'n dir cyffredin gyda'r prosesydd. Er mwyn troi'r transistorau pŵer yn iawn ymlaen ac i ffwrdd, rhaid ymhelaethu lefel foltedd a gallu gyriant cyfredol y signalau lefel rhesymeg, a symud ar lefel hefyd fel bod y cyfeirnod daear wrth bolyn allyrru'r transistor pŵer dan sylw. Yn dibynnu ar leoliad y prosesydd yn y system, efallai y bydd angen inswleiddio diogelwch ar y signalau hyn hefyd.
Mae gyrwyr giât (fel GDRVal a GDRVAH yn Ffigur 3) yn cyflawni'r swyddogaeth hon. Mae angen foltedd cyflenwi ar ochr gynradd y cyfeirir ato at dir y brosesydd a chyfeiriad at yr allyrrydd transistor ar bob gyrrwr giât IC. Rhaid i lefel foltedd y cyflenwad eilaidd allu troi'r transistorau pŵer ymlaen (15 yn nodweddiadol
V) a bod â digon o allu gyrru cyfredol i wefru a rhyddhau'r gatiau transistor.
Amser marw gwrthdröydd
Mae gan y transistorau pŵer amser newid cyfyngedig, felly mae'n rhaid mewnosod amser marw yn y donffurf modiwleiddio lled pwls rhwng y transistorau pont uchaf ac isaf, fel y dangosir yn Ffigur 4. Mae hyn er mwyn atal y ddau drawsyddydd rhag troi ymlaen ar yr un pryd ar ddamwain, gan achosi cylched fer yn y bws DC foltedd uchel, sydd yn ei dro yn creu methiant system. Mae hyd yr amser marw yn cael ei bennu gan ddau ffactor: yr amser newid transistor ac oedi trosglwyddo gyrrwr y giât yn camgymhariad (gan gynnwys unrhyw ddrifft o'r camgymhariad). Hynny yw, rhaid i'r amser marw gyfrif am unrhyw wahaniaeth yn amser trosglwyddo'r signal PWM o'r prosesydd i'r gatiau transistor rhwng gyrwyr giât y bont uchaf ac isaf.
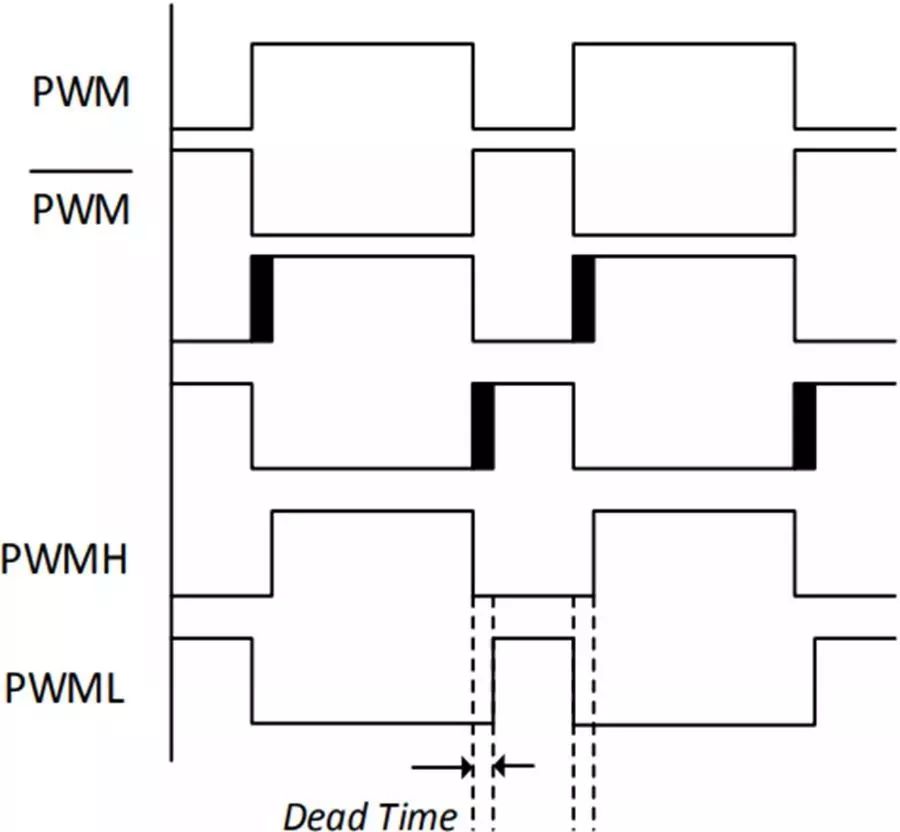
Ffigur 4. Rhyngosod amser marw
Mae amser marw yn effeithio ar y foltedd cyfartalog a roddir ar y modur, yn enwedig ar gyflymder isel. Mewn gwirionedd, mae amser marw yn cyflwyno'r folteddau gwall canlynol o faint cyson:
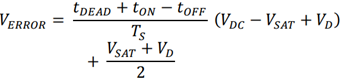
Lle mai gwiriad yw'r foltedd gwall, Tdead yw'r amser marw, tunnell a toff yw'r amseroedd oedi troi ymlaen a diffodd y transistor, TS yw'r cyfnod newid PWM, VDC yw'r foltedd bws DC, VSAT yw cwymp foltedd ar y wladwriaeth y transistor pŵer, a VD yw'r foltedd DIFFOR Diode.
Pan fydd cerrynt cam yn newid cyfeiriad, mae'r foltedd gwall yn newid polaredd, fel pan fydd y llinell yn croesi sero, mae'r foltedd rhyng -lein modur yn newid cam. Mae hyn yn achosi harmonigau yn y foltedd sylfaenol sinwsoidaidd, sydd yn ei dro yn cynhyrchu ceryntau harmonig yn y modur. Mae hwn yn fater arbennig o bwysig ar gyfer y moduron rhwystriant isel mwy a ddefnyddir mewn gyriannau dolen agored, lle gall ceryntau harmonig fod yn sylweddol, gan arwain at ddirgryniad cyflymder isel, crychdonni torque, a gwresogi harmonig.
Mae amser marw yn cael yr effaith fwyaf difrifol ar ystumio foltedd allbwn modur o dan yr amodau canlynol:
Foltedd bws dc uchel
Amser marw hir
Amledd newid uchel
Gweithrediad cyflymder isel, yn enwedig mewn gyriannau dolen agored lle nad oes unrhyw iawndal yn cael ei ychwanegu at yr algorithm rheoli
Mae gweithrediad cyflymder isel yn bwysig oherwydd mai yn y modd hwn y mae'r foltedd modur cymhwysol yn isel iawn beth bynnag, a gall y foltedd gwall oherwydd amser marw fod yn ffracsiwn sylweddol o'r foltedd modur cymhwysol. Yn ogystal, mae effaith jitter ystumio oherwydd y foltedd gwall hyd yn oed yn fwy niweidiol oherwydd bod hidlo syrthni'r system ar gael ar gyflymder uwch yn unig.
O'r holl baramedrau hyn, hyd yr amser marw yw'r unig un y mae'r dechnoleg gyrrwr giât ynysig yn effeithio arno. Mae rhan o hyd amser marw yn cael ei bennu gan amser oedi newid y transistor pŵer, ond mae'r gweddill yn gysylltiedig â'r camgymhariad oedi lluosogi. Yn hyn o beth, mae ynysyddion optegol yn amlwg yn israddol i dechnoleg ynysu magnetig.
Enghreifftiau cais
Er mwyn dangos effaith amser marw ar ystumio modur-drydan, rhoddir y canlyniadau isod ar gyfer gyriant modur dolen agored yn seiliedig ar wrthdröydd tri cham.
Mae gyrrwr giât y gwrthdröydd yn defnyddio ynysydd magnetig o Gorfforaeth Adi
(Adum4223Adum4223) I yrru IRG7PH46PBF1200VIGBT IR yn uniongyrchol gyda foltedd bws DC o 700 V. Mae'r gwrthdröydd yn gyrru modur ymsefydlu tri cham yn y modd rheoli V/F dolen agored. Mae'r foltedd llinell a cheryntau cyfnod yn cael eu mesur ar wahân gan ddefnyddio rhannwr foltedd gwrthiannol a gwrthydd siyntio mewn cyfuniad â modulator ∑-∆ ynysig (hefyd o AD7403 ADI). Anfonir allbwn ffrydiau data'r uned o bob modulator at brosesydd rheoli
(ADI's ADSP-CM408) lle mae'r data'n cael ei hidlo a'i dynnu i gynhyrchu cynrychioliadau cywir o'r foltedd a'r signalau cyfredol.
Dangosir yr allbwn foltedd llinell wedi'i fesur o'r hidlydd digidol SINC yn Ffigur 5. Mae'r foltedd llinell wirioneddol yn donffurf amledd newid uchel ar 10kHz, ond mae'n cael ei hidlo allan gan yr hidlydd digidol er mwyn dangos y gyfran amledd isel o'n diddordeb. Dangosir y ceryntau cyfnod modur cyfatebol yn Ffigur 6
Dangos.
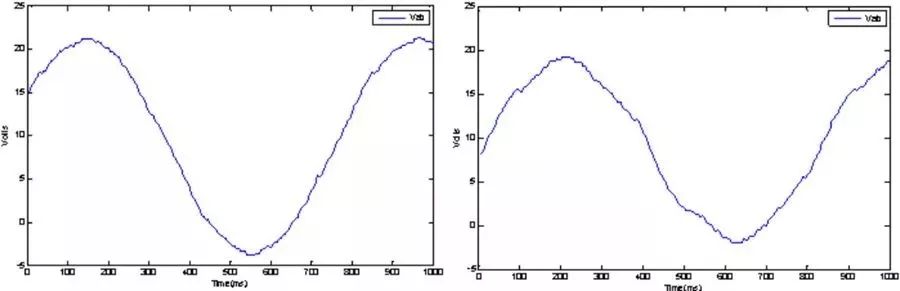
Ffig. 5. Foltedd modur rhyng -lein wedi'i fesur: (chwith) 500 ns amser marw; (dde) 1 µs amser marw
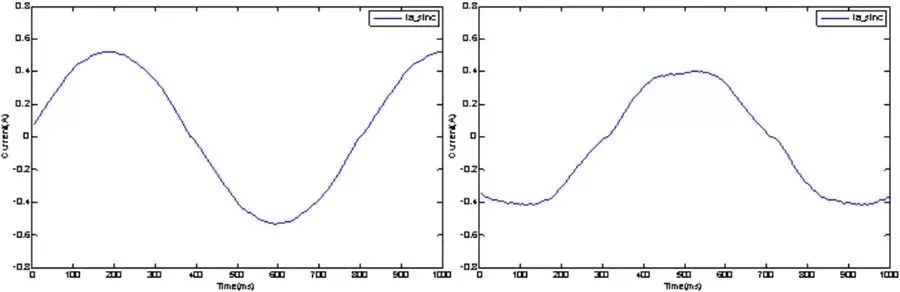
Ffigur 6. Ceryntau modur wedi'u mesur: (chwith) 500 ns amser marw; (dde) 1µs amser marw
Mae gan yrrwr giât Adum4223 gamgymhariad oedi trosglwyddo o 12ns, fel y gellir defnyddio'r isafswm amser marwol sy'n ofynnol ar gyfer newid IGBT. Ar gyfer Irigbts, gellir gosod yr isafswm amser marw i 500 ns. Fel y gwelir yn y ffigur ar y chwith, mae'r ystumiad foltedd yn yr achos hwn yn fach iawn. Yn yr un modd, mae'r ceryntau cyfnod yn sinwsoidaidd iawn, felly mae'r crychdonni torque yn fach iawn. Mae'r graff dde yn dangos foltedd y llinell a'r cerrynt cyfnod pan fydd y marw yn cael ei gynyddu i 1µs. Mae'r gwerth hwn yn fwy cynrychioliadol o anghenion gyrrwr giât wedi'i gyplysu'n optegol gyda mwy o gamgymhariad oedi lluosogi a drifft. Mae cynnydd sylweddol yn y foltedd a'r ystumiad cyfredol. Mae'r moduron ymsefydlu a ddefnyddir yn yr achos hwn yn foduron rhwystriant cymharol fach, uchel.
Mewn cymwysiadau defnydd terfyn pŵer uwch, mae'r rhwystriant modur ymsefydlu fel arfer yn llawer is, gan arwain at fwy o ystumiad cerrynt modur a crychdonni torque. Gall crychdonni torque gael effeithiau niweidiol mewn llawer o gymwysiadau, megis llai o gysur reidio elevator neu wisgo/cyplu gwisgo mewn systemau mecanyddol.
Diffodd Clocurrent
Mater pwysig arall i yrwyr gatiau modern yw pa mor gyflym y gellir gwireddu gorchymyn cau i lawr o'r prosesydd ar yr IGBT. Mae hyn yn bwysig ar gyfer cau cythryblus mewn sefyllfaoedd lle nad yw'r canfod cysgodol yn rhan o yrrwr y giât ei hun, ond mae'n cael ei weithredu fel rhan o'r cylchedwaith canfod a hidlo. Pwysau arall yn yr ardal hon yw byrhau'r cylched fer gan wrthsefyll amser IGBTs mwy effeithlon. Yn hyn o beth, y duedd mewn technoleg IGBT yw lleihau'r cylched fer i wrthsefyll amser o safon y diwydiant o 10µs i 5µs neu hyd yn oed yn llai. Fel y dangosir yn Ffigur 7, yn nodweddiadol mae cylchedau canfod gor -gefn yn gofyn am ychydig o ficrosecondau i glicio ar nam; Rhaid cymryd camau i leihau'r amser canfod hwn er mwyn cadw i fyny â'r duedd gyffredinol. Ffactor mawr arall yn y llwybr hwn yw'r oedi lluosogi o'r allbwn prosesydd/FPGA i'r giât IGBT (gyrrwr y giât).
Unwaith eto, mae gan ynysyddion magnetig fantais amlwg dros ddyfeisiau optegol oherwydd y ffaith bod gwerthoedd oedi lluosogi'r cyntaf yn fach iawn, yn nodweddiadol oddeutu 50ns, ac nad ydynt bellach yn ffactor sy'n dylanwadu. Mewn cyferbyniad, mae oedi lluosogi optocoupler oddeutu 500Ns ac mae'n cyfrif am gyfran sylweddol o gyfanswm y gyllideb amseru.
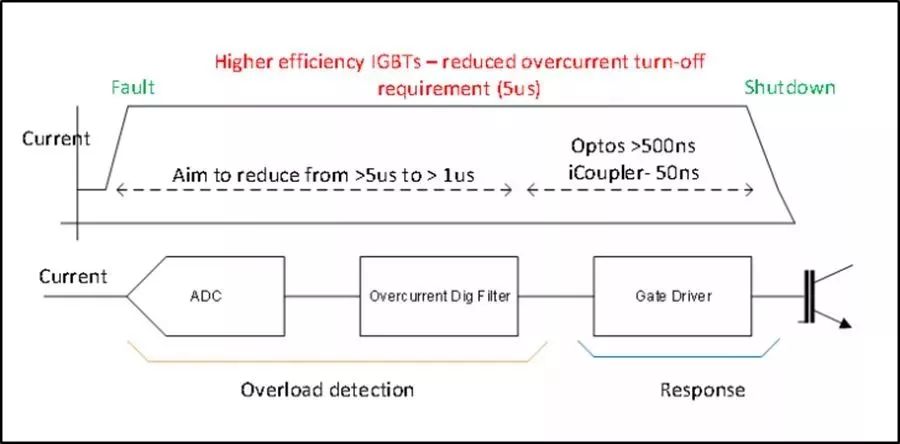
Ffigur 7. Amseru cau namau
Dangosir amseriad cau gyrrwr y giât ar gyfer cais rheoli modur yn Ffigur 8, lle mae'r gorchymyn cau prosesydd yn dilyn y signal allyrrydd giât IGBT. Cyfanswm yr oedi o ddechrau'r signal cau nes bod signal gyrrwr giât IgBT yn agosáu at 0 yw dim ond 72 ns.
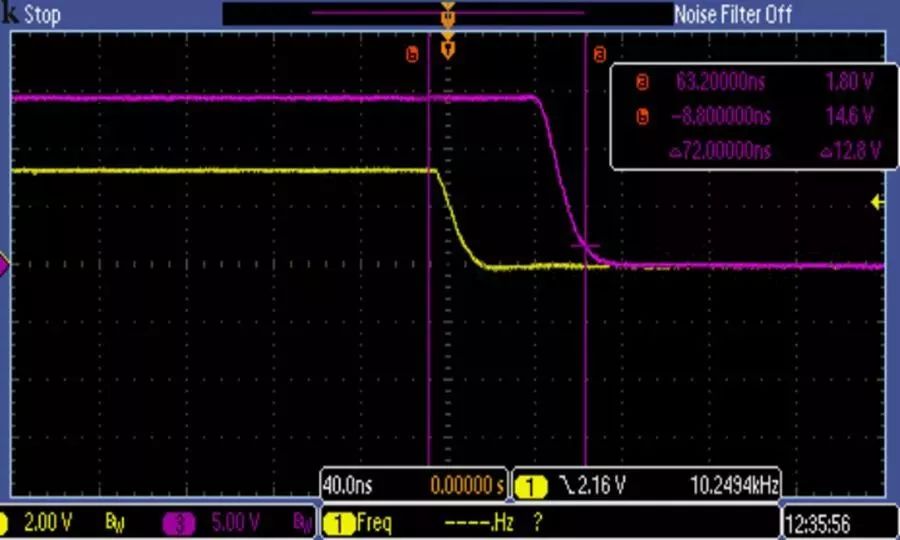
Ffigur 8. Amseru Gyrrwr Porth Diffodd Gor -Gyfyngedig
Nghryno
Gyda mwy o ffocws ar berfformiad system, effeithlonrwydd a diogelwch, mae penseiri rheoli modur yn wynebu heriau cynyddol gymhleth wrth ddylunio systemau cadarn. Er mai gyrwyr giât sy'n seiliedig ar optocoupler yw'r dewis traddodiadol, mae datrysiadau sy'n seiliedig ar drawsnewidyddion nid yn unig yn fwy manteisiol o ran defnydd pŵer, cyflymder a sefydlogrwydd amser, ond hefyd, fel y trafodir yn y papur hwn, o ran perfformiad a diogelwch system oherwydd oedi signal byrrach. Mae hyn yn caniatáu i ddylunwyr leihau amser marw yn hyderus a gwella perfformiad system wrth atal y switshis pont uchaf ac isaf rhag troi ymlaen ar yr un pryd.
Yn ogystal, mae'n cefnogi ymateb cyflymach i orchmynion a gwallau system, sydd eto'n gwella dibynadwyedd system ac yn gwella diogelwch. O ystyried y manteision hyn, mae gyrwyr gatiau ynysig sy'n seiliedig ar newidyddion wedi dod yn opsiwn mawr ar gyfer dylunio system rheoli modur; Cynghorir dylunwyr system yn gryf i wneud hwyrni dyfeisiau yn ofyniad pwysig wrth ddylunio eu prosiect nesaf.