





Mae bws Can (ControlErerareanetwork), IE Bws Rhwydwaith Ardal Rheolwr, wedi'i ddefnyddio'n helaeth mewn rheolaeth ddiwydiannol, electroneg feddygol, offer cartref a meysydd synhwyrydd. Ar hyn o bryd, mae llenyddiaeth ddomestig a thramor ar gyfer dadansoddiad Protocol Bws CAN o'r erthygl yn bennaf ar gyfer strwythur ffrâm Protocol Can neu nodweddion amseru di -amser y dadansoddiad, fel y mae'r llenyddiaeth yn anaml o safbwynt cyfathrebu ar y dadansoddiad protocol BUS CAN BUS , yn anaml o safbwynt cymwysiadau peirianneg, y mecanwaith cyfathrebu bws can ar gyfer dadansoddiad manwl o'r erthygl.
1. A all nodweddion cymhwysiad a chyfansoddiad strwythurol
Mae gan y protocol BUS CAN ddwy safon ryngwladol, ISO11898 ac ISO11519, y mae IS011898 ohonynt yn safon gyfathrebu cyflym gyda chyfradd gyfathrebu o 125kbps i 1Mbps, sy'n fws dolen gaeedig gydag uchafswm hyd o 40m/1mbps. Mae ISO11519 yn diffinio safon gyfathrebu Can-gyflymder isel gyda chyfradd gyfathrebu o 10 i 125kbps, sy'n safon gyfathrebu cyflymder isel gydag uchafswm hyd o 40m/1Mbps. Mae ISO11519 yn diffinio'r gyfradd gyfathrebu o 10 i 125kbps Safon Gyfathrebu Cyflymder isel, yn perthyn i'r bws dolen agored, yr hyd uchaf o 1km / 40kbps. Oherwydd nodweddion trydanol y cyfyngiadau, hynny yw, dosbarthiad bysiau cynhwysedd a dosbarthiad gwrthiant ar donffurf y bysiau, y nifer uchaf o nodau ar y bws can yw 110. Ar gyfer y peiriannydd cais, dim ond cyfradd baud a pharamedrau didau O'r ochr transceiver mae angen ei ffurfweddu'n gywir i gyflawni cydamseriad data o'r nodau transceiver. Trwy'r caledwedd CAN RHEOLWR ar y marciwr neges gellir gwireddu hidlo pwynt-i-bwynt, pwynt-i-aml-bwynt a darllediad byd-eang a ffyrdd eraill o drosglwyddo a derbyn data. Ar yr un pryd, oherwydd strwythur ffrâm fer telegramau can, ac mae pob ffrâm yn cynnwys rhan gwirio CRC, sy'n sicrhau cyfradd gwallau data isel iawn.
Mae'r haen gymhwyso CAN, y system weithredu (a weithredir fel rhaglen gefndir mewn cymwysiadau heb system weithredu) a'r gyrrwr wrth weithredu'r system gyda'i gilydd yn sylweddoli bod yr haen ymgeisio yn gweithredu yn y model cyfeirio ISO. Yn eu plith, mae'r haen gymhwyso can yn diffinio grwpio ID, anfon llwytho data, derbyn prosesu data, a monitro diogelwch bws haen cymhwysiad; Defnyddir y system weithredu/rhaglen gefndir i drefnu'r gyrrwr CAN i brosesu'r data ar ôl i'r toriad y gall dorri ar draws; Mae'r gyrrwr yn cynnwys ymgychwyn (gosodiad y wladwriaeth waith rheolydd, gosod cyfradd baud, cyfluniad hidlydd derbyn), gyrrwr transceiver, a rhaglen trin annormaledd.
Ar gyfer yr haen gyfrwng trosglwyddo, mae angen ei phennu yn unol â'r sŵn ymyrraeth amgylcheddol, hyd bws ac ati. Yn achos sŵn ymyrraeth gref rhaid defnyddio gwifren darian; Oherwydd dosbarthiad cynhwysedd a achosir gan yr ystumiad tonffurf bws a dosbarthiad gwrthiant a achosir gan wanhau lefel y bws, mae angen i hyd y bws ystyried dosbarthiad gwrthiant a nodweddion cynhwysedd y cyfrwng trawsyrru a ddefnyddir; Ar yr un pryd, os oes angen i'r defnydd o fws cyflym hefyd arbrofi i bennu gwerth gwrthiant paru y bws.
Ar gyfer gwireddu rheolydd CAN, gallwch ddewis y rheolydd CAN wedi'i integreiddio yn y System Master Chip, megis cyfres LPC2000 NXP o ficrocontrolwyr, neu gallwch hefyd ddefnyddio cydrannau arwahanol o'r Rheolwr CAN, fel yr SJA1000 ar gyfer gwireddu transceivers CAN , gallwch ddewis y CTM1050, TJA1050, ac ati. Os yw'r sŵn ymyrraeth amgylchynol yn fawr, mae angen i chi ystyried y dosbarthiad cyfrwng trosglwyddo nodweddion cynhwysedd gwrthsefyll a dosbarthu; Ar yr un pryd, os ydych chi'n defnyddio bws cyflym hefyd mae angen i hefyd bennu gwrthiant paru'r bws trwy arbrofi. Os yw'r sŵn ymyrraeth amgylcheddol yn fawr, mae angen ychwanegu sglodyn ynysu rhwng y rheolydd a'r transceiver neu'r defnydd o swyddogaeth ynysu integredig y transceiver can. Mae'n werth nodi bod sglodyn microcontroller newydd LPC11C24 NXP nid yn unig yn integreiddio rheolydd CAN, ond hefyd yn integreiddio swyddogaeth canu transceiver, sy'n darparu cefnogaeth dda ar gyfer datblygu systemau bysiau CAN yn gyflym. Yn ogystal, yn ôl cymhwysiad gwirioneddol hyd y bws a nifer y nodau ar y bws, mae hefyd yn angenrheidiol ystyried amser oedi trosglwyddiad a derbyniad y sglodyn transceiver.
Ar gyfer yr haen gyrrwr can a haen ymgeisio, mae'r gyrrwr yn cynnwys ymgychwyn can (gan gynnwys galluogi caledwedd, gosod cyfradd baud, gosodiad modd gweithredu rheolydd a chyfluniad tabl hidlo derbyn), derbyn/trosglwyddo gyrrwr ac yn darparu swyddogaethau rhyngwyneb i'r haen uchaf, y mae Mae angen egluro bod angen i ffurfweddiad tabl ID Hidlo Derbyn fod yn seiliedig ar grwpio ID y system gan yr haen ymgeisio; Mae'r haen gymhwyso CAN yn perfformio pecynnu data yn seiliedig ar y berthynas anfon/derbyn data rhwng y nodau ar y bws. A all haen gais yn ôl y berthynas anfon a derbyn data rhwng y nodau ar y bws ar gyfer grwpio ID pecyn, anfon pecynnau data, derbyn prosesu data a monitro diogelwch bws haen cais. Yn ogystal, mae'r protocolau haen uchaf bws a ddefnyddir yn gyffredin yn cynnwys Canopen, DeviceNet ac ICAN.
2. A all dadansoddi mecanwaith cydamseru bysiau
Yn y broses gyfathrebu, un o'r materion pwysicaf i'w datrys yw sut i gyflawni cydamseru data ar ddiwedd yr anfonwr a'r derbynnydd, hy, gall pen y derbynnydd dderbyn a dosrannu'r data a anfonir gan ddiwedd yr anfonwr. yn fath o brotocol cyfathrebu cyfresol asyncronig, sy'n perthyn i'r cyfathrebu band sylfaen, a gwireddir ei gydamseriad o'r protocol rheoli cyswllt data lefel uchel (HDLC). Yn benodol, cyflawnir cydamseriad y protocol BUS CAN trwy 3 agwedd fel y disgrifir isod.
2.1 Gosodiad Paramedr
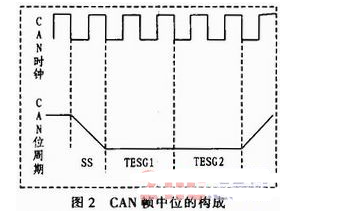
Mae dwy ochr y cyfathrebu trwy'r feddalwedd yn gosod yr un gyfradd baud, yr un hyd segment addasiad cyfnod, yr un lled naid cydamseru, trwy'r tair elfen uchod, yn diffinio hyd yr amser did ym mhroses drosglwyddo'r bws can yn ogystal â lleoliad y pwynt samplu, y strwythur didau fel y dangosir yn Ffig. 2, y cloc CAN yn y ffigur a ddiffinnir ym mhrotocol yr amser TQ, a geir trwy rannu amledd an cloc allanol neu gloc ymylol o'r CPU. Ceir signal cloc sylfaenol y rheolydd CAN trwy rannu amlder y cloc allanol neu'r cloc ymylol CPU. Mae'r segment SS yn cyfateb i'r segment cychwyn, a dylai'r ymyl hopian ar y bws ddigwydd yn ystod y cyfnod hwn, mae TESG1 yn cyfateb i'r segment trosglwyddo a'r segment addasiad cam 1, ac mae TESG2 yn cyfateb i segment addasiad y cyfnod 2, ac ar gyfer yr uchel- Bws cyflymder, mae'r rheolydd yn samplau ac yn gwahaniaethu'r bws rhwng TESG1 a TESG2.
2.2 Strwythur Ffrâm Sefydlog
Gall protocol ddiffinio'n glir strwythur ffrâm sefydlog i hwyluso'r rheolydd can a'r transceiver i fonitro'r cyflwr bws, yn y fanyleb protocol CAN2. 0, wedi'i rannu'n ffrâm safonol a ffrâm estynedig dau strwythur ffrâm, mae'r gwahaniaeth yn gorwedd yn unig yn y parth cyflafareddu, y ffrâm safonol gan ddefnyddio dynodwr did 11-, tra bod gan y ffrâm estynedig ddynodwr did 29-, y safon benodol ffrâm, strwythur ffrâm estynedig.
2.3.3 Cydamseru caled ac ail -gydamseru
2.3.1 cydamseru caled
Mae'r cydamseriad caled, fel y'i gelwir, yn golygu bod lefel y bws yn cael ei mynegi fel darn enciliol parhaus) yn ystod y cyfnod segur bws (h.y. yn orsaf ar y bws i ddechrau anfon data, yna gorfodi cownter y wladwriaeth did y rheolydd can i gydamseru i'r segment SS a ddangosir yn Ffig. 2, ac ar yr un pryd, mae'r cloc did yn dechrau adrodd O'r pwynt hwn ymlaen (mae'r amser can did yn cael ei osod gan yr haen feddalwedd uchaf). Defnyddir cydamseriad caled ar gyfer dechrau penderfynu ar ffrâm.
2.3.2 ail -gydamseru
Yn y protocol BUS CAN, gweithredir ail-gydamseru yn seiliedig ar y mecanwaith llenwi didau. Yn debyg i'r protocol HDLC, yn strwythur ffrâm CAN, unwaith y bydd pum darn yn olynol o'r un polaredd yn cael eu canfod o ddechrau'r ffrâm tan y darn dilyniant CRC, mae'r rheolydd CAN yn mewnosod ychydig o'r polaredd gyferbyn yn awtomatig. Ail-gydamseru yw bod y rheolydd CAN, wrth drosglwyddo data, yn addasu segment addasiad y cyfnod 1 a segment addasiad cam 2 trwy ganfod y gwahaniaeth rhwng yr ymyl hopian ar y bws ac amser did mewnol y nod, ac mae'r maint addasu wedi'i raglennu gan y cydamseru Lled hopian, ac mae maint yr addasiad wedi'i osod yn TQ. Y rheol addasu benodol yw, yn y broses drosglwyddo, bod yr ymyl hopian ar y bws a ganfyddir gan y rheolydd CAN yn cael ei addasu gan y rheolydd CAN os yw wedi'i leoli o fewn cyfnod amser didoli SS mewnol y nod, yna nid oes angen addasiad; Os yw'r ymyl sgip wedi'i leoli yn y segment Tesg1, mae'n golygu bod oedi yn yr amser did ar y bws o'i gymharu ag amser did y nod, yna mae'r rheolwr can yn ymestyn cyfnod amser did TESG1 y nod, ac os Mae gwerth yr amser oedi (gwerth t 0) yn fwy na lled y sgip cydamseru, yr amser estyniad yw gwerth lled sgip cydamseru, fel arall rheolydd can y Mae'r nod yn ymestyn y gwahaniaeth rhyngddo ac amser did y bws; Os yw'r ymyl naid wedi'i leoli yn y segment TESG2, gan nodi bod yr amser did ar y bws yn cael ei or -redeg o'i gymharu ag amser did y nod, yna mae'r rheolwr CAN yn lleihau cyfnod amser did TESG2 y nod, mae'r rheolau addasu penodol yn debyg i rhai segment TESG1.
3. A all Dadansoddiad Mecanwaith Cyfeiriad Bws
Yn wahanol i Ethernet Diwydiannol, RS485 a bysiau eraill, mae'r Bws CAN yn anfon ac yn derbyn data trwy'r ID pecyn yn hytrach na chyfeiriad y nod, hy, nid oes gan y nodau ar y bws can gyfeiriad sefydlog, yn lle hynny, mae angen ffurfweddu pob nod drwyddo Meddalwedd gyda thabl ID (yn uned hidlo derbyn y nod), ac os yw rhif ID y pecyn data ar y bws yn bodoli yn nhabl ID y nod, yna'r pecyn Yn llwyddiannus yn pasio derbyn uned hidlo derbyn y nod hwnnw a bydd yn cael ei anfon i'r Uned Prosesu Meddalwedd Uchaf a'i brosesu yn unol â hynny, fel arall, mae'r pecyn yn cael ei daflu. Er enghraifft, os yw Node A ar y bws eisiau anfon pecyn i nod B, rhaid lleoli rhif ID y pecyn yn nhabl ID nod B. Yn yr un modd, os yw nod A eisiau darlledu pecyn i'r bws, y bws, y Rhaid lleoli rhif ID y pecyn yn nhablau ID yr holl nodau eraill ar y bws. Fel y soniwyd yn gynharach, mae'r tabl ID wedi'i ffurfweddu trwy feddalwedd, ond mae'r swyddogaeth hidlo derbyn yn cael ei chyflawni trwy'r hidlydd derbyn, uned caledwedd yn y Rheolwr CAN, felly mae'r oedi a achosir gan ei dderbyn yn fach o ran cyflymder. Yn ogystal, y fantais o ddefnyddio'r mecanwaith cyfeiriad hwn yw bod y system sy'n defnyddio'r bws hwn yn hyblyg iawn, hy, nid yw nodau newydd a ychwanegir neu a ddilewyd yn effeithio ar y cyfathrebu rhwng nodau gwreiddiol y system.
Bydd y canlynol yn cymryd y Rheolwr CAN wedi'i integreiddio â sglodyn LPC2478 NXP fel enghraifft i nodi dull cyfluniad cyfeiriad y system BUS CAN. Fel y dangosir yn Ffigur 3, wedi'u dosbarthu gyntaf yn ôl y pecynnau data i'w trosglwyddo ar y bws, hynny yw, ID y pecyn a'r cynllunio nod cyfatebol, er enghraifft, yn ein system yn bennaf mae'r mathau canlynol o becynnau: pecynnau ymholiadau, Rheoli pecynnau gorchymyn (gan gynnwys pecynnau gweithredu a pharamedr), pecynnau larwm a phecynnau paramedr adborth, sy'n cyfateb i nodweddion nod y pecynnau ymholiadau a phecynnau gorchymyn rheoli yn Yn bennaf, anfonodd y brif orsaf i bob uned gaethweision, tra bod pecynnau data larwm a phecynnau data paramedr adborth yn cael eu hanfon yn bennaf o bob uned nod o'r caethwas i'r nod uned feistr. Yna, mae uned hidlo derbyn pob nod wedi'i ffurfweddu yn unol â'r dosbarthiad ID, ac mae'r dull cyfluniad penodol fel a ganlyn: Yn gyntaf, ffurfweddwch y dulliau gweithio hidlydd derbyn cyfatebol yn ôl nodweddion y nod: y modd OFF (heb dderbyn negeseuon bysiau) , y modd ffordd osgoi (derbyn pob neges ar y bws) a'r modd gweithio arferol (hidlo caledwedd). Os yw'r cyfluniad ar gyfer y dull gweithredu arferol, yna mae angen i chi ffurfweddu'r tabl hidlo derbyn cyfatebol (tabl ID), hynny yw, mae angen i'r nod dderbyn rhif ID pecyn y rheolydd nod i lenwi'r ardal tabl ID cyfatebol, Ac mae hyn yn cwblhau gwaith dyrannu cyfeiriadau nod bws CAN. A siarad yn gyffredinol, mae'r tabl ID wedi'i rannu'n bedwar maes canlynol: Ardal Dynodwr Ffrâm Safonol Clir, Ardal Dynodwr Fformat Grŵp Ffrâm Safonol, Ardal Dynodwr Fformat Ffrâm Estynedig Clir ac Ardal Dynodwr Fformat Grŵp Ffrâm Estynedig. Yn eu plith, mae'r fformat penodol yn un dynodwr ID annibynnol, tra bod ardal fformat y grŵp wedi rhifo dynodwyr ID yn olynol.
4. A all Dadansoddiad Mecanwaith Cyflafareddu Bws
Mae cyflafareddu bysiau, yn cyfeirio at pryd mae gan y bws fwy nag un nod ar yr un pryd i anfon dulliau prosesu protocol bysiau data. A all bws ddefnyddio mecanwaith cyflafareddu annistrywiol, hynny yw, os yw mwy nag un nod ar y bws ar yr un pryd i anfon data, gyda chyflafareddiad nod pecyn â blaenoriaeth uchel yn ennill, gallwch barhau i anfon data, a methiant cyflafareddu arall Bydd y nod yn gadael y wladwriaeth anfon ac yn troi'n nod derbyn, gyda mecanweithiau cyflafareddu bysiau eraill (megis CSMA LAN). (O'i gymharu â mecanweithiau cyflafareddu bysiau eraill (ee CSMA/CD o LAN), ni fydd nid yn unig yn dinistrio'r data a anfonwyd, ond ni fydd hefyd yn achosi'r oedi o anfon data, sy'n un o fanteision bws CAN o'i gymharu â bysiau eraill , ac fe'i gwireddir yn bennaf gan y ddwy nodwedd ganlynol o fws can: 1) llinell a nodweddion bws can, hy, pan fydd mwy nag un nod ar y bws yn anfon lefelau dominyddol ac anweledig ar yr un pryd, lefel y bws yn lefel amlycaf. 2) Mae llinell a nodwedd bws can, hy, pan fydd mwy nag un nod ar y bws yn anfon lefelau dominyddol ac anweledig ar yr un pryd, mae lefel y bws yn dangos y lefel amlycaf. 2) Can rheolwr yn monitro statws lefel y bws hyd yn oed wrth anfon data, hy, pan fydd yn cyflafareddu, pan fydd y rheolwr yn anfon lefel anweledig ond yn canfod y bws fel lefel weladwy, mae'r cyflafareddiad nod yn methu ac yn troi at y nod derbyn.
5. A all dadansoddiad cadernid bws
Mae cadernid bws CAN yn cael ei wireddu trwy ei ganfod a monitro amser real o'r nod a diogelwch pecyn bysiau, yn ogystal, mae gan fws ataliad cryf o signalau ymyrraeth allanol trwy ddefnyddio signalau gwahaniaethol. A drafodir yn benodol isod.
5.1 Monitro amser real y donffurf bws
Bydd y Rheolwr yn gallu monitro'r pecynnau data a anfonir gan nodau eraill ar y bws trwy'r amser ar ôl pweru, ond hefyd yn monitro'r data a anfonwyd ynddo'i hun yn y broses o anfon pecynnau data mewn amser real, unwaith y bydd canfod gwallau yn eu lle, Gwallau padio, gwallau CRC, gwallau fformatio, neu wallau ymateb, bydd y nod yn seiliedig ar gyflwr y gwall y mae (wedi'i actifadu gan wall neu gyflwr a gydnabyddir gan wall) i anfon y gwall cyfatebol baner. Mewn gwirionedd, credaf mai dim ond y safle actifadu gwallau sy'n anfon y logo gwall actifadu (h.y., 6 darn dominyddol yn olynol ac yna 8 darn enciliol o'r logo gwallau sy'n diffinio cymeriad) yn cael effaith ar y bws a'r nodau ar y bws, tra, tra, Nid yw'r nod yn y wladwriaeth adnabod gwallau yn anfon y logo adnabod gwallau mewn gwirionedd yn cael unrhyw effaith ar y bws (mae'r 6 lefel enciliol a anfonwyd gyda chyflwr segur y bws yr un peth).
5.2 Monitro statws nod yn amser real i bennu breintiau nod
Mae nodau'n newid eu cyflwr (cyflwr wedi'i actifadu gan wallau, a gydnabyddir gan wallau, neu fysiau) mewn amser real yn ôl y pecynnau a anfonwyd ar y bws. Mae nodau yn y wladwriaeth a actifadir gan gamgymeriadau yn cymryd rhan mewn cyfathrebu bysiau fel arfer, ac mae unedau a gydnabyddir gan gamgymeriadau yn cymryd rhan mewn cyfathrebu bysiau, ond mae angen iddynt anfon 8 darn ymhlyg ychwanegol cyn iddynt gychwyn yr anfon nesaf. Ar gyfer pecynnau a anfonir ar y bws, fel y dangosir yn Nhabl 1, mae'r dilyniant CRC 15- CRC yn gweithredu monitro'r darn cychwyn, y maes cyflafareddu, y maes rheoli, a'r maes data (os oes un), y safle derbyn yn cynhyrchu dilyniant CRC y pecyn yn ôl yr un algorithm â'r nod anfon pan fydd yn derbyn y data ac yn ei gymharu â'r dilyniant CRC a dderbynnir, os yw'n wahanol yna mae'n golygu hynny Mae gwall ac ni fydd y nod derbyn yn ymateb i'r nod derbyn ni fydd yn ymateb i'r pecyn, a bydd y nod anfon yn canfod y gwall ymateb ac yn ail -'r pecyn. I gloi, mae CAN BUS wedi cyflawni diogelwch data uchel a sefydlogrwydd bysiau trwy'r haen cyswllt data a'r haen gorfforol.
6. Casgliad
Yn seiliedig ar Fanyleb Protocol ISO11898, mae'r papur yn dadansoddi'n fanwl yr egwyddor wireddu a sail mecanwaith cydamseru nod bysiau CAN, mecanwaith cyfeiriad nod, mecanwaith cyflafareddu bysiau (hy mecanwaith datrys gwrthdaro bysiau) a chadernid bwsiau o safbwynt cyfathrebu, ac ar yr un peth, ac ar yr un peth Mae amser yn cyflwyno nodweddion cymhwysiad bws can a strwythur haenog y bws yn fyr pan fydd yn cael ei gymhwyso i'r system wirioneddol, sy'n bwysig iawn ar gyfer y Dealltwriaeth fanwl o brotocol BUS CAN a chymhwyso bws can i'r system wirioneddol. Mae'n ganllaw ar gyfer deall y protocol BUS CAN a chymhwyso'r bws CAN i brosiectau peirianneg penodol, yn ogystal ag ymchwilio neu ddatblygu systemau bysiau ar gyfer gofynion penodol.