



Ydych chi wedi clywed am baradocs Moravec? Mae'r paradocs yn nodi mai ychydig iawn o bŵer cyfrifiadol sydd ar gyfer rhesymu datblygedig ar gyfer system deallusrwydd artiffisial (AI), wrth weithredu'r sgiliau canfyddiadol y mae bodau dynol y mae bodau dynol yn eu cymryd yn ganiataol yn gofyn am adnoddau cyfrifiadol enfawr. Yn y bôn, mae tasgau rhesymegol cymhleth yn haws i AI na'r tasgau synhwyraidd sylfaenol y gall greddfau dynol eu cyflawni. Mae'r paradocs hwn yn tynnu sylw at y gwahaniaeth rhwng AI a galluoedd gwybyddol dynol ar hyn o bryd.
Mae pobl yn eu hanfod yn amlfodd. Mae pob un ohonom fel terfynell ddeallus sydd fel arfer angen mynd i'r ysgol i gael ei haddysgu (hyfforddi), ond pwrpas a chanlyniad yr hyfforddiant a'r dysgu hwnnw yw bod gennym y gallu i weithio a byw'n annibynnol heb ddibynnu ar gyfarwyddiadau allanol a bob amser yn dibynnu ar gyfarwyddiadau allanol a rheolaeth.
Rydyn ni'n dysgu am y byd o'n cwmpas trwy sawl dull synhwyraidd fel golwg, lleferydd, sain, cyffwrdd, blasu ac arogli i ddadansoddi, rhesymu, penderfynu a gweithredu.
Ar ôl blynyddoedd o ymasiad synhwyrydd ac esblygiad AI, mae gan robotiaid synwyryddion amlfodd i raddau helaeth ar hyn o bryd. Wrth i ni ddod â mwy o bŵer cyfrifiadurol i ddyfeisiau ymyl fel robotiaid, mae'r dyfeisiau hyn yn dod yn gallach ac yn ddoethach, yn gallu synhwyro eu hamgylchedd, deall a chyfathrebu mewn iaith naturiol, gan gaffael haptigau trwy ryngwynebau synhwyro digidol, yn ogystal â synhwyro grym penodol y robot, Cyflymder onglog, a hyd yn oed y maes magnetig o amgylch y robot trwy gyfuniad o gyflymromedrau, gyrosgopau a magnetomedrau, a mwy.
Tuag at oes newydd o roboteg a gwybyddiaeth peiriant
Cyn y newidydd ac modelau iaith fawr (LLMs), yn nodweddiadol roedd gweithredu amlfoddedd mewn AI yn gofyn am ddefnyddio modelau lluosog ar wahân sy'n gyfrifol am wahanol fathau o ddata (testun, delweddau, sain) ac integreiddio'r gwahanol foddau trwy broses gymhleth.
Gyda dyfodiad modelau trawsnewidyddion a LLMs, mae amlfoddedd wedi dod yn fwy integredig, gan ganiatáu i fodel sengl brosesu a deall sawl math o ddata ar yr un pryd, gan arwain at systemau AI sy'n fwy galluog i synhwyro eu hamgylchedd yn gynhwysfawr. Mae'r newid hwn wedi gwella effeithlonrwydd ac effeithiolrwydd cymwysiadau AI amlfodd yn fawr.
Er bod LLMs fel GPT -3 yn seiliedig ar destun yn bennaf, mae'r diwydiant wedi gwneud cynnydd cyflym tuag at amlfoddedd. O glip Openai a Dall-E, a nawr Sora a GPT -4 o, mae enghreifftiau o fodelau sydd wedi symud tuag at amlfoddedd a rhyngweithio mwy naturiol dynol-cyfrifiadur. Er enghraifft, mae Clip yn deall delweddau wedi'u paru ag iaith naturiol, ac felly'n pontio'r bwlch rhwng gwybodaeth weledol a thestunol; Nod Dall-E yw cynhyrchu delweddau yn seiliedig ar ddisgrifiadau testunol. Rydym yn gweld model Google Gemini yn cael esblygiad tebyg.
Yn 2024, mae esblygiad amlfodd yn cyflymu. Ym mis Chwefror, rhyddhaodd Openai Sora, sy'n cynhyrchu fideos realistig neu ddychmygus yn seiliedig ar ddisgrifiadau testun. Pan feddyliwch am y peth, gallai hyn ddarparu llwybr addawol i adeiladu efelychwyr byd cyffredinol, neu ddod yn offeryn pwysig ar gyfer hyfforddi robotiaid. Ar ôl tri mis, mae GPT -4 O wedi gwella perfformiad rhyngweithio dynol-robot yn sylweddol ac yn gallu rhesymu mewn amser real rhwng sain, gweledigaeth a thestun. Mae cyfuno gwybodaeth destun, gweledol a sain i hyfforddi model newydd o'r dechrau i'r diwedd yn dileu dau drawsnewidiad moddol o gymedroldeb mewnbwn i destun ac yna o destun i gymedroldeb allbwn, sydd yn ei dro yn gwella perfformiad yn ddramatig.
Yn yr un wythnos ym mis Chwefror, rhyddhaodd Google Gemini 1.5, a ehangodd hyd y cyd -destun yn ddramatig i 1 miliwn o docynnau. Mae hyn yn golygu y gall 1.5 pro brosesu llawer iawn o wybodaeth ar unwaith, gan gynnwys awr o fideo, 11 awr o sain, a bas -god sy'n cynnwys mwy na 30, 000 llinellau cod neu 700, 000 Mae Words.Gemini 1.5 wedi'i adeiladu ar brif ymchwil Google ar Drawsnewidydd ac Pensaernïaeth Arbenigol Aelod Cymysg (MOE), a modelau ffynonellau agored 2B a 7B y gellir eu defnyddio ar yr ochr ymyl. Yng nghynhadledd Google I/O ym mis Mai, yn ogystal â dyblu hyd y cyd-destun a rhyddhau cyfres o offer ac apiau AI cynhyrchiol, archwiliodd Google ei weledigaeth ar gyfer dyfodol Project Astra, cynorthwyydd AI pwrpas cyffredinol sy'n prosesu gwybodaeth amlfodd , yn deall y cyd -destun y mae defnyddiwr yn cael ei osod ynddo, ac yn rhyngweithio â phobl mewn sgyrsiau mewn ffordd naturiol iawn.
Fel y cwmni y tu ôl i'r llama ffynhonnell agored LLM, mae Meta hefyd yn ymuno â'r trac Cudd-wybodaeth Artiffisial Cyffredinol (AGI).
Mae'r gwir amlfodd hon yn cynyddu lefel deallusrwydd peiriannau yn fawr a bydd yn arwain at batrymau newydd i lawer o ddiwydiannau.
Er enghraifft, roedd robotiaid yn arfer bod yn homogenaidd iawn, gyda rhai synwyryddion a galluoedd locomotion, ond yn gyffredinol nid oedd ganddyn nhw'r "ymennydd" i ddysgu pethau newydd ac addasu i amgylcheddau anstrwythuredig ac anghyfarwydd.
Disgwylir i LLMs amlfodd drawsnewid gallu robotiaid i ddadansoddi, rhesymu a dysgu, eu symud o arbenigedd i gyffredinoli. Mae PC, gweinyddwyr a ffonau smart yn arweinwyr mewn llwyfannau cyfrifiadurol pwrpas cyffredinol, a gallant redeg llawer o wahanol fathau o gymwysiadau meddalwedd i gyflawni amrywiaeth eang o swyddogaethau. Bydd cyffredinoli yn helpu i gynyddu, gan gynhyrchu economïau maint, a gellir lleihau prisiau yn ddramatig wrth iddynt gynyddu, gan arwain at gylch rhinweddol o fabwysiadu mewn mwy o feysydd.
Sylwodd Elon Musk ar fuddion technoleg gyffredinol yn gynnar, wrth i robotiaid Tesla esblygu o gacwn yn 2022 i Optimus Gen 1, a gyhoeddwyd ym mis Mawrth 2023, a Gen 2, a gyhoeddwyd ar ddiwedd 2023, gyda galluoedd cynyddol a galluoedd dysgu cynyddol. Dros y gorffennol 6-12 mis, rydym wedi bod yn dyst i nifer o ddatblygiadau arloesol ym maes roboteg a roboteg humanoid.
Technolegau newydd y tu ôl i roboteg y genhedlaeth nesaf a deallusrwydd ymgorfforedig
Nid oes amheuaeth bod gennym lawer o waith i'w wneud o hyd cyn i wybodaeth ymgorfforedig gyrraedd cynhyrchu màs. Mae arnom angen dyluniadau ysgafnach, amseroedd rhedeg hirach, a llwyfannau cyfrifiadurol ymyl cyflymach a mwy pwerus i brosesu a ffiwsio gwybodaeth ddata synhwyrydd i wneud penderfyniadau amserol a rheoli gweithredoedd.
Ac rydym yn symud tuag at greu robotiaid humanoid; Mae miloedd o flynyddoedd o wareiddiad dynol wedi cynhyrchu amgylcheddau hollbresennol sydd wedi'u cynllunio ar gyfer bodau dynol, a disgwylir i systemau robotig humanoid allu rhyngweithio'n gyffyrddus â bodau dynol a'r amgylchedd a chyflawni gweithrediadau gofynnol mewn amgylcheddau sy'n bodoli gan bobl oherwydd eu tebygrwydd ar ffurf i bobl. Bydd y systemau hyn yn addas iawn i drin tasgau budr, peryglus a diflas fel gofal ac adsefydlu cleifion, gwaith gwasanaeth yn y diwydiant lletygarwch, addysgu cymhorthion neu ddysgu cymdeithion yn y maes addysgol, a thasgau peryglus fel ymateb i drychinebau a thrin deunyddiau peryglus . Mae cymwysiadau o'r fath yn defnyddio priodoleddau dynol peiriant humanoid i hwyluso rhyngweithiadau naturiol dynol-robot, gweithredu mewn gofodau sy'n canolbwyntio ar bobl, a chyflawni tasgau sy'n aml yn anodd i robotiaid traddodiadol eu cyflawni.
Mae llawer o gwmnïau AI a roboteg yn lansio ymchwil a chydweithio newydd ynghylch sut i hyfforddi robotiaid i well rheswm a chynllunio mewn amgylcheddau anstrwythuredig newydd. Fel "ymennydd" newydd robotiaid, mae gan fodelau sydd wedi'u hyfforddi ymlaen llaw ar lawer iawn o ddata alluoedd cyffredinoli rhagorol, gan ganiatáu i robotiaid weld a deall eu hamgylcheddau yn fwy cynhwysfawr, addasu eu symudiadau a'u gweithredoedd yn seiliedig ar adborth synhwyraidd, a gwneud y gorau o'u perfformiad yn gwneud y gorau o'u perfformiad mewn amrywiaeth o amgylcheddau deinamig.
Fel enghraifft ddiddorol, gall ci robot Boston Dynamics, Spot, weithredu fel tywysydd taith mewn amgueddfa, rhyngweithio ag ymwelwyr, eu cyflwyno i'r amrywiol arddangosion, ac ateb eu cwestiynau. Efallai y bydd yn anodd credu, ond yn yr achos defnydd hwn, mae perfformiadau difyr, rhyngweithiol a chynnil Spot yn bwysicach na sicrhau bod y ffeithiau'n gywir.
Trawsnewidydd Roboteg: Ymennydd newydd roboteg
Mae Robotics Transformer (RT) yn esblygu'n gyflym i drosi mewnbynnau amlfodd yn uniongyrchol i god y gellir eu gweithredu. Mae RT -2 Google Deepmind yn perfformio yn ogystal â'i ragflaenydd, rt -1, gyda chyfradd llwyddiant bron i 100% wrth gyflawni tasgau a welwyd o'r blaen. Fodd bynnag, wrth gael ei hyfforddi gyda Palm-E (model iaith amlfodd ymgorfforedig sy'n canolbwyntio ar robot) a Pali-X (gweledigaeth amlieithog ar raddfa fawr ac model iaith, heb ei ddylunio'n benodol ar gyfer robotiaid), mae gan rt -2 well galluoedd cyffredinoli ac yn perfformio'n well na rt -1 ar dasgau nas gwelwyd o'r blaen.
Cyflwynodd Microsoft Llafa, cynorthwyydd iaith a gweledigaeth ar raddfa fawr. Wedi'i ddylunio'n wreiddiol ar gyfer tasgau testun, mae Llava yn trosoli pŵer GPT -4 i greu patrwm newydd ar gyfer cyfarwyddiadau amlfodd i ddilyn data, gan integreiddio cydrannau testunol a gweledol yn ddi-dor, a all fod yn ddefnyddiol ar gyfer tasgau robotig. Ar ôl ei gyflwyno, gosododd Llafa gofnodion newydd ar gyfer sgwrsio amlfodd a thasgau cwisio gwyddonol, eisoes yn rhagori ar y galluoedd cyfartalog dynol.
Fel y soniwyd yn gynharach, mae chwilota Tesla i humanoid ac AI Pwrpas Cyffredinol Roboteg yn arwyddocaol nid yn unig oherwydd ei fod wedi'i gynllunio ar gyfer cynhyrchu graddfa a màs, ond hefyd oherwydd y gellir defnyddio sylfaen dechnoleg hynod hunan-yrru (FSD) cryf o awtobeilot Tesla ar gyfer automobiles ar gyfer automobiles ar gyfer robotiaid. Mae gan Tesla achos defnydd gweithgynhyrchu craff hefyd ar gyfer cymhwyso Optimus i'w broses cynhyrchu cerbydau ynni newydd.
Braich yw conglfaen dyfodol roboteg
Mae ARM yn credu y dylai'r ymennydd robotig, yr "ymennydd mawr" a'r "ymennydd bach," fod yn system gyfrifiadurol AI heterogenaidd sy'n cyflwyno perfformiad uwch, ymateb amser real, ac effeithlonrwydd ynni.
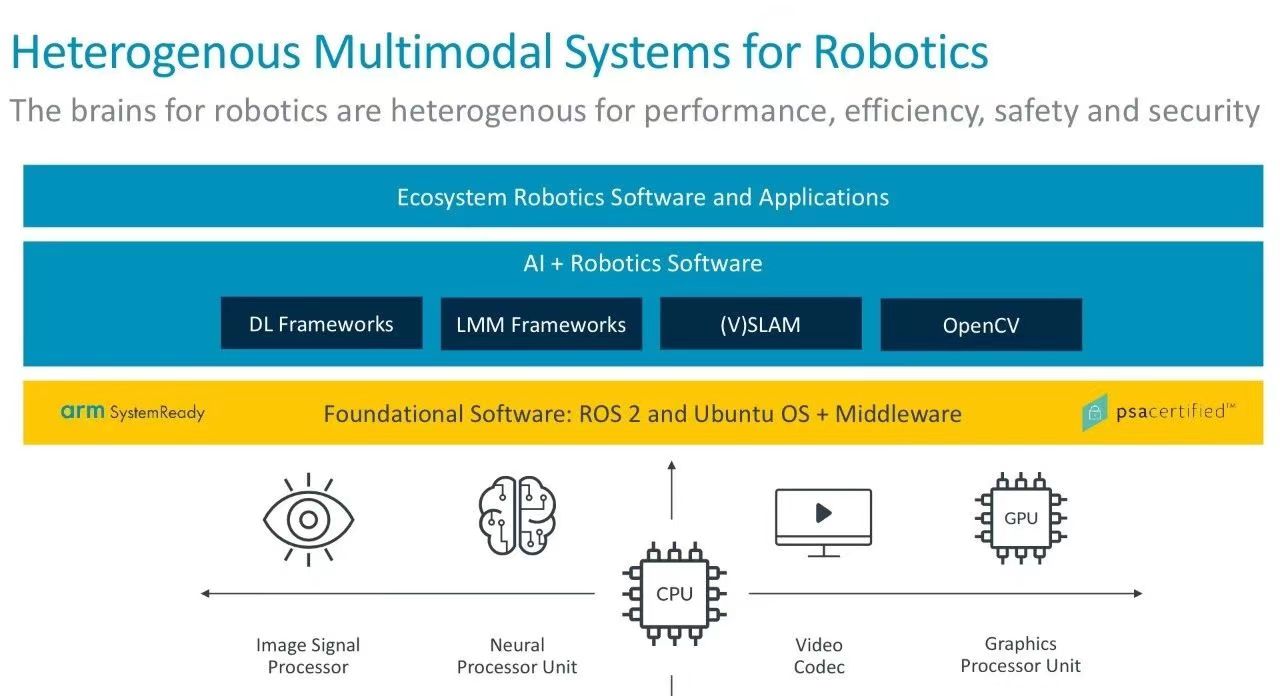
Mae roboteg yn cynnwys ystod eang o dasgau, gan gynnwys cyfrifiant sylfaenol (ee, anfon a derbyn signalau i ac o foduron), prosesu data uwch (ee, dehongli data delwedd a synhwyrydd), a rhedeg y LLMs amlfodd a grybwyllwyd yn gynharach. Mae'r CPU yn addas iawn ar gyfer tasgau pwrpas cyffredinol, tra gall pedalau nwy AI a GPUs drin tasgau prosesu cyfochrog yn fwy effeithlon, megis dysgu peiriannau (ML) a phrosesu graffeg. Gellir integreiddio pedalau nwy ychwanegol fel proseswyr signal delwedd a chodecs fideo hefyd i wella galluoedd gweledigaeth y robot ac effeithlonrwydd storio/trosglwyddo. Yn ogystal, dylai'r CPU fod ag ymatebolrwydd amser real ac mae angen iddo allu rhedeg systemau gweithredu fel pecynnau Linux a ROS.
Pan fydd wedi'i ymestyn i'r pentwr meddalwedd robotig, efallai y bydd angen system weithredu amser real (RTOs) ar haen y system weithredu a all drin tasgau amser-feirniadol yn ddibynadwy, yn ogystal â dosbarthiad Linux wedi'i addasu ar gyfer roboteg, fel ROS, a all ddarparu gwasanaethau a ddyluniwyd ar gyfer clystyrau cyfrifiadurol heterogenaidd. Credwn y bydd safonau a rhaglenni ardystio a noddir gan ARM fel SystemReady a PSA Certified yn helpu i raddfa datblygiad meddalwedd robotig. Mae SystemReady wedi'i gynllunio i sicrhau bod dosraniadau OS cyfoethog safonol yn rhedeg ar ystod eang o system-ar-sglodion (SOCs) yn seiliedig ar bensaernïaeth y ARM, tra bod ardystiedig PSA yn helpu i symleiddio datrysiadau gweithredu diogelwch i fodloni diogelwch rhanbarthol a gofynion rheoliadol ar gyfer dyfeisiau cysylltiedig.
Mae datblygiadau mewn modelau amlfodd ar raddfa fawr a chynhyrchiol AI yn nodi oes newydd yn natblygiad robotiaid AI a robotiaid humanoid. Ynghyd â chyfrifiadura ac ecosystemau AI, mae effeithlonrwydd ynni, diogelwch a diogelwch swyddogaethol yn hanfodol i wneud roboteg yn brif ffrwd yn yr oes newydd hon. Mae proseswyr ARM eisoes yn cael eu defnyddio'n helaeth mewn roboteg, ac edrychwn ymlaen at weithio'n agos gyda'r ecosystem i wneud braich yn gonglfaen i ddyfodol roboteg AI.