





Gyda datblygiad cyflym electroneg, cyfrifiaduron, cyfathrebu, diagnosis nam, gwirio diswyddo a thechnoleg arddangos graffig, mae lefel yr awtomeiddio diwydiannol hefyd yn cynyddu. Fodd bynnag, yn y broses gynhyrchu, mae ansawdd y cynnyrch trwy ymyrraeth sawl ffactor ac yn gwneud manteision y lefel awtomeiddio yn israddol. Mae theori rheoli PID wedi dod i'r amlwg ers hynny.
Gellir rhannu systemau rheoli awtomatig yn systemau rheoli dolen agored a systemau rheoli dolen gaeedig. Mae system reoli yn cynnwys rheolwyr, synwyryddion, trosglwyddyddion, actiwadyddion, rhyngwynebau mewnbwn ac allbwn gan ddefnyddio rheolaeth PID i gyflawni'r pwysau, tymheredd, llif, rheolwyr lefel, rheolwyr rhaglenadwy a all wireddu swyddogaeth rheoli PID (PLC), yn ogystal â systemau PC sy'n gellir gwireddu rheolaeth PID ac ati.
Rheoli PID
Mewn ymarfer peirianneg, y gyfraith rheoli rheolydd a ddefnyddir fwyaf eang ar gyfer rheolaeth gyfrannol, annatod, wahaniaethol, y cyfeirir ati fel rheolaeth PID, a elwir hefyd yn rheoleiddio PID. Mae wedi dod yn un o brif dechnolegau rheolaeth ddiwydiannol ar gyfer ei strwythur syml, sefydlogrwydd da, gweithrediad dibynadwy ac addasiad hawdd.
Pan na ellir meistroli strwythur a pharamedrau'r gwrthrych rheoledig yn llwyr, neu nad oes ganddo fynediad at fodelau mathemategol cywir, mae'n anodd defnyddio theori rheoli technolegau eraill, rhaid i strwythur a pharamedrau rheolwr y system ddibynnu ar brofiad a difa chwilod maes I benderfynu, pan fydd cymhwyso technoleg rheoli PID yn fwyaf cyfleus.
Mae rheolaeth PID, rheolaeth PI a PD yn ymarferol, rheolydd PID yn seiliedig ar wall y system, y defnydd o gyfrifiad cyfrannol, annatod, gwahaniaethol o'r cyfaint rheoli ar gyfer rheolaeth. Y rheolaeth fwyaf delfrydol pan fydd y gyfraith reoli gyfrannol-integreiddiol-ddeilliadol, sy'n cyfuno cryfderau'r tri: y ddau rôl gyfrannol mewn amserol a chyflym, ond hefyd rôl integreiddio dileu'r gwahaniaeth gweddilliol yn y gallu i wahaniaethu rôl y swyddogaeth rheoli gwrthbwyso.
Dolenni Rheoli PID
1, rheolaeth gyfrannol (p)
Rheolaeth gyfrannol yw un o'r dulliau rheoli symlaf. Mae allbwn ei reolwr yn gymesur â'r signal gwall mewnbwn. Mae gwall cyflwr cyson yn allbwn y system pan mai dim ond rheolaeth gyfrannol sydd ar gael. Mae signal allbwn y rheolwr yn gymesur â'r signal gwyriad, hynny yw, cyn belled â bod gwyriad, bydd allbwn y rheolydd yn newid ar unwaith yn gymesur â'r gwyriad, felly mae cyflymder ymateb rheoleiddio P yn gyflym iawn .
Gall rheoleiddio P adlewyrchu'r newidiadau yn y system mewn pryd, ond ni all ddileu gwyriad y system yn llwyr, felly, os mai dim ond rheoliad P sy'n cael ei ddefnyddio yn y broses reoli wirioneddol, bydd y system yn cynhyrchu gweddillion, gall cynnydd K P wneud y system Mae gwyriad yn cael ei leihau, ond mewn gwirionedd, os yw K - D yn rhy fawr, bydd yn arwain at ansefydlogrwydd system.
2, rheolaeth annatod (i)
Mewn rheolaeth annatod, mae allbwn y rheolydd yn gymesur ag annatod y signal gwall mewnbwn. Ar gyfer system reoli awtomatig, os oes gwall cyflwr cyson ar ôl mynd i mewn i'r cyflwr cyson, dywedir bod gan y system reoli wall cyflwr cyson neu ddim ond system wahaniaethol.
Er mwyn dileu'r gwall cyflwr cyson, rhaid cyflwyno "term annatod" i'r rheolwr. Mae'r term annatod yn integreiddio'r gwall yn dibynnu ar yr amser, ac yn cynyddu wrth i'r amser gynyddu. Felly, hyd yn oed os yw'r gwall yn fach, mae'r term annatod yn cynyddu gydag amser, ac mae'n gyrru allbwn y rheolydd i gynyddu fel bod y gwall cyflwr cyson yn cael ei leihau ymhellach nes ei fod yn agos at sero.
Mae'r rheolydd cyfrannol + annatod (PI), felly, yn caniatáu i'r system fynd i gyflwr cyson heb bron ddim gwall cyflwr cyson. Mae maint yr amser annatod yn pennu cryfder yr effaith annatod, y mwyaf yw'r amser annatod, y gwannaf yw'r effaith annatod, gan arwain at gynnydd yn faint o orgyflenwad y system; Y cryfaf yw'r effaith annatod, i'r gwrthwyneb, yn dueddol o achosi osciliad system.
3, rheolaeth wahaniaethol (ch)
Mewn rheolaeth wahaniaethol, mae allbwn y rheolydd a'r gwall mewnbwn yn signal gwahaniaethol (h.y., cyfradd newid y gwall) yn gymesur â'r berthynas. Gall system reoli awtomatig i oresgyn y gwall yn y broses reoleiddio fod yn oscillaidd neu hyd yn oed yn ansefydlogi. Mae'r rheswm am hyn oherwydd presenoldeb cydran syrthni fawr (cyswllt) neu gydran hysteresis, sy'n cael yr effaith o atal y gwall, ac y mae ei newidiadau bob amser yn llusgo y tu ôl i'r newidiadau yn y gwall.
Yr ateb yw gwneud y newid yn atal gwall "o'i flaen", hy, pan fydd y gwall yn agos at sero, dylai atal gwall fod yn sero. Hynny yw, yn y rheolydd dim ond cyflwyno term "cyfrannol" yn aml yn ddigonol, rôl y term cyfrannol yw ymhelaethu ar faint y gwall yn unig, a'r angen i gynyddu'r "term gwahaniaethol", a all Rhagfynegwch y duedd o newidiadau gwallau, fel y bydd y rheolwr â gwahaniaeth cyfrannol +, yn gallu rheoli atal gwallau o flaen amser. Yn y modd hwn, gellir gwneud y rheolydd â chyfrannol + gwahaniaethol, ymlaen llaw i atal rheolaeth y gwall yn hafal i sero, neu hyd yn oed yn negyddol, gan osgoi gorgyflenwi difrifol y maint rheoledig.
Felly, ar gyfer y gwrthrych rheoledig ag syrthni mawr neu hysteresis, gall y rheolydd cyfrannol+gwahaniaethol (PD) wella nodweddion deinamig y system yn y broses reoleiddio.D Prif swyddogaeth y rheoliad yw lleihau faint o or -dynnu, i reoli, i reoli Osgiliad allbwn y gwrthrych rheoledig, ac i fyrhau amser ymateb y system, sy'n gwella nodweddion deinamig y system. Fodd bynnag, bydd TD rhy fawr yn lleihau'r gallu i atal signalau ymyrraeth.
4, Rheoli PID
Y rheolaeth fwyaf delfrydol pan fydd y gyfraith reoli gyfrannol-integral-wahaniaethol, sy'n gosod hyd y tri: y ddau rôl gyfrannol mewn rôl amserol a chyflym, ond hefyd yn rôl annatod dileu'r gwahaniaeth gweddilliol yn y gallu i gael y gwahaniaethol Rôl y swyddogaeth reoli o flaen amser.
Pan fydd yr arbedion gwyriad yn ymddangos, gall gwahaniaethol weithredu ar unwaith ac yn fawr, atal gwyriad y naid hon: mae cyfrannol ar yr un pryd yn chwarae rôl wrth ddileu gwyriadau, fel bod yr osgled gwyriad yn cael ei leihau, oherwydd bod y rôl gyfrannol yn barhaus ac yn chwarae rhan fawr o bwys Rôl yn y gyfraith reoli, fel bod y system yn fwy sefydlog: a rôl annatod y gwahaniaeth gweddilliol yn cael ei goresgyn yn araf. Cyn belled â bod tair rôl y paramedrau rheoli yn cael eu dewis yn iawn, gallwch roi chwarae llawn i fanteision y tair deddf reoli, i gael effaith reoli fwy delfrydol.
Felly, cyhyd â bod y tair rôl yn cael eu cyfateb yn rhesymol, gallwch gyflawni perfformiad rheoleiddio cyflym a chywir a llyfn, er mwyn cael canlyniadau rheoli rhagorol, sef swyn rheoleiddio PID.
5, paramedroli
Paramedroli rheolydd PID yw craidd dyluniad y system reoli. Mae'n seiliedig ar nodweddion y broses i'w rheoli i bennu ffactor graddfa'r rheolydd PID, yr amser annatod a maint yr amser gwahaniaethol.
Dulliau gosod paramedr rheolydd PID, wedi'u crynhoi mewn dau gategori: un yw cyfrifiad damcaniaethol y dull gosod. Mae'n seiliedig yn bennaf ar fodel mathemategol y system, ar ôl cyfrifiadau damcaniaethol i bennu paramedrau'r rheolydd. Ni chaniateir defnyddio data a gyfrifir a gafwyd trwy'r dull hwn yn uniongyrchol, ond hefyd trwy'r addasiadau a'r addasiadau peirianneg gwirioneddol. Yr ail yw'r dull graddnodi peirianneg, sy'n dibynnu'n bennaf ar brofiad peirianneg, yn uniongyrchol ym mhrawf y system reoli, ac mae'r dull yn syml, yn hawdd ei amgyffred, mewn ymarfer peirianneg yn cael ei ddefnyddio'n helaeth.
Paramedrau rheolydd PID o'r dull tiwnio peirianneg, dull cymhareb critigol yn bennaf, dull cromlin ymateb a dull gwanhau. Mae gan y ddau ddull eu nodweddion eu hunain, y pwynt cyffredin yw trwy'r prawf, ac yna yn unol â phrofiad peirianneg y fformiwla ar gyfer addasu'r paramedrau rheolydd. Ond ni waeth pa ddull a ddefnyddir i gael paramedrau'r rheolydd, mae angen iddynt fod yng ngweithrediad gwirioneddol yr addasiad a'r gwelliant terfynol. Defnyddir y dull cymhareb critigol yn gyffredinol. Mae defnyddio'r dull hwn ar gyfer y camau tiwnio paramedr rheolydd PID fel a ganlyn:
(1) Cyn-ddewis cyntaf cyfnod samplu digon byr i'r system weithio;
(2) ychwanegwch y cyswllt rheoli cyfrannol yn unig nes bod osciliad critigol yn digwydd yn ymateb cam y system i'r mewnbwn, a nodwch y ffactor ymhelaethu cyfrannol a'r cyfnod osciliad critigol ar yr adeg hon;
(3) O dan ryw raddau o reolaeth trwy'r fformiwla i gael paramedrau'r rheolydd PID.
Yn y comisiynu gwirioneddol, dim ond yn fras y gellir ei osod yn werth empirig yn gyntaf, ac yna ei addasu yn ôl yr effaith reoleiddio.
Ar gyfer y system dymheredd: P (%) {{{0}}, i (pwyntiau) 3 - 10, d (pwyntiau) 0. 5 - 3
Ar gyfer System Llif: P (%) {{{0}}, i (min) 0. 1--1
Ar gyfer systemau pwysau: P (%) {{{0}}, i (min) 0. 4--3
Ar gyfer Systemau Lefel Hylif: P (%) 20--80, I (min) 1-5
Onid yw'n swnio ychydig yn anodd ei ddeall? Gadewch i ni ofyn i Ming ei egluro i ni.
Mae Ming wedi cael tasg: mae tanc dŵr yn gollwng, ac mae cyfradd y gollyngiad yn amrywiol, ond mae angen wyneb y dŵr i gynnal uchder wyneb y dŵr mewn man penodol, unwaith y canfyddir bod wyneb y dŵr yn is na'r safle gofynnol, mae'n rhaid i chi ychwanegu dŵr i'r tanc dŵr.
Mae gan ddechrau Xiaoming gyda throchwr i ychwanegu dŵr, faucet o'r tanc bellter o fwy na deg metr, yn aml mae'n rhaid iddo redeg sawl gwaith i ychwanegu digon o ddŵr, felly Xiaoming a newid i ddefnyddio bwced i ychwanegu bwced, a mwy yn fwced, yn rhedeg llai o weithiau, ynghyd â chyflymder y dŵr hefyd yn gyflym, ond rhoddir sawl gwaith i'r tanc i ychwanegu gorlif y gwlyb ar ddamwain ychydig o weithiau, Xiaoming a thrafod syniadau, I. Peidiwch â defnyddio trochwr ac nid bwced, canfu'r hen ddyn â basn, sawl gwaith i lawr, ei fod yn hollol iawn, nad oes raid iddo redeg gormod o weithiau, ac ni fydd yn gadael i'r dŵr orlifo. Fe wnes i ddarganfod ei bod hi'n hollol iawn, doedd dim rhaid i mi redeg gormod o weithiau, ac wnes i ddim gadael i'r dŵr orlifo. Gelwir yr amser gwirio hwn yn gyfnod samplu.
Ar ddechrau Xiaoming gyda throchwr i ychwanegu dŵr, mae gan faucet o'r tanc dŵr bellter o fwy na deg metr, yn aml mae'n rhaid iddo redeg sawl gwaith i ychwanegu digon o ddŵr, felly xiaoming ac yna newid i ddefnyddio bwced i ychwanegu bwced . taflu syniadau, nid wyf yn defnyddio trochwr ac nid oes angen i gasgenni, yr hen ddyn â basn, sawl gwaith, ddarganfod ei fod yn hollol iawn, nad oes raid iddo redeg gormod o weithiau, ni fydd hefyd yn gadael i'r dŵr gorlifo. Nid oes angen i mi redeg gormod o weithiau, ac nid wyf am i'r dŵr orlifo. Gelwir maint yr offeryn hwn ar gyfer ychwanegu dŵr yn gyfernod cymesuredd.
Canfu Xiaoming hefyd, er na fyddai'r dŵr yn gorlifo, weithiau byddai'n uwch na'r safle gofynnol, a bod perygl o wlychu ei esgidiau o hyd. Lluniodd ffordd i osod twndis ar y tanc dŵr, bob tro y byddwch chi'n ychwanegu nid yw dŵr yn cael ei dywallt yn uniongyrchol i'r tanc, ond yn cael ei dywallt i'r twndis i adael iddo ychwanegu'n araf. Datrysodd y broblem orlif hon, ond cyflymder ychwanegu dŵr ac araf, ac weithiau ni all ddal i fyny â chyflymder y gollyngiad. Felly ceisiodd newid twndis gwahanol feintiau a diamedrau i reoli cyflymder ychwanegu dŵr, ac o'r diwedd daeth o hyd i dwndwr boddhaol. Gelwir amser y twndis yn amser annatod.
O'r diwedd, anadlodd Xiaoming ochenaid o ryddhad, ond mae gofynion y dasg yn sydyn yn llym, mae prydlondeb y gofynion rheoli lefel dŵr wedi gwella'n fawr, unwaith y bydd lefel y dŵr yn rhy isel, rhaid i chi ychwanegu'r dŵr i'r safle gofynnol ar unwaith, ac ni all bod yn ormod yn uwch, neu peidiwch â thalu'r cyflogau. Xiaoming eto anodd! Felly agorodd ei ymennydd, o'r diwedd gadewch iddo feddwl am ffordd, yn aml yn rhoi pot o ddŵr sbâr ar yr ochr, unwaith y canfyddir bod lefel y dŵr yn isel, nid trwy'r twndis yn bot o ddŵr i lawr, fel bod y prydlondeb yn sicr, ond weithiau bydd lefel y dŵr yn llawer uwch. Gofynnodd hefyd am leoliad wyneb y dŵr uwchben pwynt yn cael ei chiseled twll yn y dŵr, ac yna'n cysylltu pibell â gwaelod y bwced sbâr fel y bydd mwy o ddŵr yn gollwng allan o ben y twll. Gelwir y cyflymder y mae'r dŵr hwn yn gollwng allan yn amser gwahaniaethol.
Mae stori arbrawf Ming yn annibynnol cam wrth gam, ond bydd yr offer dŵr go iawn, safon twndis, maint y twll gorlif ar yr un pryd yn effeithio ar gyflymder dŵr, maint gorgyflenwi lefel y dŵr, gwnewch y Yn aml, mae'n rhaid i gefn yr arbrawf addasu canlyniadau'r arbrawf blaenorol.
Pobl â rheolaeth PID gyda thegell i'r cwpan o ddŵr wedi'i argraffu gyda graddfa o hanner cwpanaid o ddŵr ar ôl y stop
Gwerth Gosod: Graddfa hanner cwpan y cwpan dŵr;
Gwerth gwirioneddol: y gwir faint o ddŵr yn y cwpan dŵr;
Gwerthoedd allbwn: faint o ddŵr sy'n cael ei dywallt o'r tegell a faint o ddŵr a gipiodd allan o'r cwpan;
Mesur: Llygaid dynol (sy'n cyfateb i synwyryddion)
Gwrthrych gweithredu: dynol
Cyflawni Cadarnhaol: Arllwys
Gwrth-Weithredu: Scooping
Rheolaeth Gyfrannol 1c, hynny yw, mae pobl yn gweld faint o ddŵr yn y cwpan yn cyrraedd hanner cwpan o raddfa cwpan dŵr, yn ôl rhywfaint o ddŵr o'r tegell yng Nghwpan y Cwpan Dŵr a dywalltwyd neu faint o Dŵr yn y cwpan o ddŵr dros y raddfa, gyda rhywfaint o ddŵr o'r cwpan o ddŵr wedi'i gipio allan, gall yr un weithred hon arwain at lai na hanner cwpan neu fwy na hanner cwpan ar yr arhosfan.
SYLWCH: P Mae rheolaeth gyfrannol yn un o'r dulliau rheoli symlaf. Mae allbwn ei reolwr yn gymesur â'r signal gwall mewnbwn. Mae gwall sefydlog yn bodoli yn allbwn y system pan mai dim ond rheolaeth gyfrannol sydd ar gael.
2pi rheolaeth annatod, hynny yw, yn ôl rhywfaint o ddŵr i'r cwpan dŵr, os gwelwch nad oes gan faint o ddŵr yn y cwpan raddfa, rydych chi'n dal i arllwys, ac yna wedi canfod bod maint y dŵr yn fwy na hanner cwpan, cipiodd y dŵr o'r cwpan i'r tu allan, ac yna dro ar ôl tro dim digon i arllwys y dŵr, a mwy o gipio nes bod maint y dŵr yn cyrraedd y raddfa.
SYLWCH: Yn rhan annatod i reolaeth, mae allbwn y rheolydd yn gymesur ag annatod y signal gwall mewnbwn. Ar gyfer system reoli awtomatig, os oes gwall cyflwr cyson ar ôl mynd i mewn i'r cyflwr cyson, dywedir bod gan y system reoli wall cyflwr cyson neu system yn syml â gwall cyson-wladwriaeth (system â gwall cyson-wladwriaeth). Er mwyn dileu'r gwall cyflwr cyson, rhaid cyflwyno "term annatod" i'r rheolwr. Mae'r term annatod yn integreiddio'r gwall yn dibynnu ar yr amser ac yn cynyddu gydag amser. Felly, hyd yn oed os yw'r gwall yn fach, mae'r term annatod yn cynyddu gydag amser, ac mae'n gyrru allbwn y rheolwr i gynyddu fel bod y gwall cyflwr cyson yn cael ei leihau ymhellach nes ei fod yn cyfateb i sero. Mae'r rheolydd cyfrannol + annatod (PI), felly, yn caniatáu i'r system fynd i gyflwr cyson heb unrhyw wall cyson.
Rheolaeth wahaniaethol 3pid, hynny yw, y llygad dynol yn edrych ar y cwpan o ddŵr a'r pellter o'r raddfa, pan fydd y bwlch yn fawr iawn, y tegell gyda llawer iawn o ddŵr i'w dywallt, pan fydd pobl yn gweld faint o ddŵr yw faint o ddŵr Yn agos at y raddfa, gostyngwch allbwn dŵr y tegell, ac yn agosáu at y raddfa yn araf, nes ei bod yn stopio yng nghwpan y raddfa. Os yw'r dŵr yn stopio yn union safle'r raddfa, nid oes rheolaeth wahaniaethol statig; Os yw'n stopio ger y raddfa, mae rheolaeth wahaniaethol statig.
Nodyn: Mewn rheolaeth wahaniaethol D, mae allbwn y rheolydd yn gymesur â gwahaniaethol y signal gwall mewnbwn (hy, cyfradd newid y gwall).
Mewn ymarfer peirianneg, y gyfraith rheoli rheolydd a ddefnyddir fwyaf eang ar gyfer rheolaeth gyfrannol, annatod, wahaniaethol, y cyfeirir ato fel rheolaeth PID, a elwir hefyd yn rheoliad PID. Mae rheolydd pid wedi'i gyflwyno bron i 70 mlynedd o hanes, mae'n strwythur syml, sefydlogrwydd da, dibynadwy, hawdd ei addasu ac mae wedi dod yn un o brif dechnolegau rheolaeth ddiwydiannol.
Pan na ellir meistroli strwythur a pharamedrau'r gwrthrych rheoledig yn llwyr, neu nad oes ganddo fynediad at fodelau mathemategol cywir, mae'n anodd defnyddio theori rheoli technolegau eraill, rhaid i strwythur a pharamedrau rheolwr y system ddibynnu ar brofiad a difa chwilod maes I benderfynu, pan mai cymhwyso technoleg rheoli PID yw'r mwyaf cyfleus.
Rheolwr PID
Defnyddir rheolwyr PID yn helaeth wrth reoli prosesau diwydiannol. Mae tua 95% o weithrediadau dolen gaeedig mewn awtomeiddio diwydiannol yn defnyddio rheolwyr PID. Mae'r rheolwr yn cael ei gyfuno yn y fath fodd fel ei fod yn cynhyrchu signal rheoli. Fel rheolydd adborth, mae'n cyflwyno'r allbwn rheoli i'r lefel a ddymunir. Cyn dyfeisio microbrosesyddion, gweithredodd electroneg analog reolaeth PID. Ond heddiw mae microbrosesyddion yn trin pob rheolydd PID. Mae gan reolwyr rhesymeg rhaglenadwy hefyd gyfarwyddiadau rheolydd PID adeiledig.
Trwy ddefnyddio rheolydd newid syml cost isel, dim ond dwy wladwriaeth reoli sy'n bosibl, fel llawn ymlaen neu'n llawn. Fe'i defnyddir ar gyfer cymwysiadau rheoli cyfyngedig lle mae'r ddwy wladwriaeth reoli hyn yn ddigonol i reoli'r targed. Fodd bynnag, mae natur oscillatory y rheolaeth hon yn cyfyngu ar ei ddefnydd ac felly mae'n cael ei ddisodli gan reolwyr PID.
Mae rheolwyr PID yn cynnal yr allbwn fel nad oes gwall sero rhwng y newidyn proses a'r allbwn pwynt gosod/a ddymunir trwy weithrediad dolen gaeedig. Mae PID yn defnyddio tri ymddygiad rheoli sylfaenol, a eglurir isod.
P-reolwr:
Mae'r rheolydd cyfrannol neu p yn rhoi allbwn sy'n gymesur â'r gwall cyfredol e (t). Mae'n cymharu'r gwerth a ddymunir neu a osodwyd â gwerth gwirioneddol neu werth adborth. Mae'r gwall a gafwyd yn cael ei luosi â'r cysonyn cymesuredd i gael yr allbwn. Os yw'r gwerth gwall yn sero, mae'r allbwn rheolydd hwn yn sero.
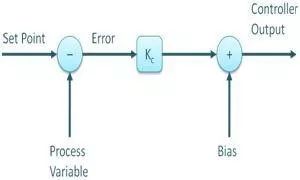
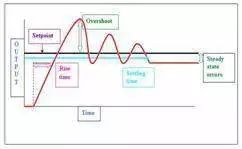
Mae angen i'r rheolwr hwn fod yn rhagfarnllyd neu ei ailosod â llaw wrth ei ddefnyddio ar ei ben ei hun. Mae hyn oherwydd nad yw byth yn cyrraedd cyflwr cyson. Mae'n darparu gweithrediad sefydlog ond mae bob amser yn cynnal y gwall cyflwr cyson. Wrth i'r cymesuredd KC gyson gynyddu, mae'r cyflymder ymateb yn cynyddu.
I-reolwr
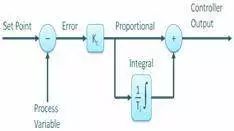
Gan fod gan y rheolydd p wyriad bob amser rhwng y newidyn proses a'r pwynt penodol, mae angen y rheolydd I, sy'n darparu'r weithred angenrheidiol i ddileu'r gwall cyflwr cyson. Mae'n integreiddio'r gwall am gyfnod o amser nes bod y gwerth gwall yn cyrraedd sero. Mae'n cynnal gwerth gwall sero ar gyfer yr uned reoli derfynol.
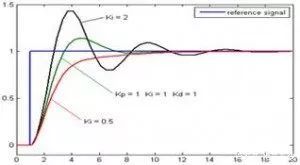
Pan fydd gwall negyddol yn digwydd, mae'r rheolaeth annatod yn lleihau ei allbwn. Mae'n cyfyngu ar gyflymder yr ymateb ac yn effeithio ar sefydlogrwydd y system. Cynyddir cyflymder yr ymateb trwy leihau'r enillion annatod Ki.
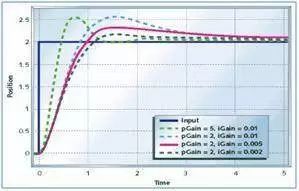
Yn y ffigur uchod, mae'r gwall cyflwr cyson yn lleihau wrth i enillion y rheolydd I leihau. Ar y cyfan, mae rheolwyr DP yn arbennig o ddefnyddiol mewn sefyllfaoedd lle nad oes angen ymateb cyflym.
Pan ddefnyddir rheolydd Pi, mae'r allbwn I-reolydd yn gyfyngedig i radd sy'n goresgyn y dirlawnder annatod, lle mae'r allbwn annatod yn cael ei noethi hyd yn oed pan fydd y wladwriaeth gwall sero yn cynyddu oherwydd cyflwr nonlinearity yn y planhigyn hwnnw.
d-reolwr
Nid oes gan I-Controller y gallu i ragweld ymddygiad anghywir yn y dyfodol. Felly mae'n ymateb fel arfer ar ôl i'r pwynt gosod gael ei newid. Mae rheolydd D yn goresgyn y broblem hon trwy ragfynegi ymddygiad gwallus yn y dyfodol. Mae ei allbwn yn dibynnu ar gyfradd newid gwall mewn perthynas ag amser, wedi'i luosi â chysonyn gwahaniaethol. Mae'n rhoi cychwyn i'r allbwn sy'n cynyddu ymateb y system.
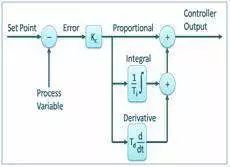
Yn y ffigur uchod, mae gan y rheolydd D fwy o ymateb na'r rheolydd DP ac mae amser cronni'r allbwn yn cael ei leihau. Mae'n gwella sefydlogrwydd y system trwy ddigolledu'r oedi cam a achosir gan y rheolydd I. Bydd cynyddu'r enillion gwahaniaethol yn gwella'r ymateb.
Rôl y Rheolwr PID
Rôl rheoleiddio cyfrannol
Ymateb cyfrannol i wyriad y system, unwaith y bydd y system wedi gwyro, mae rheoleiddio cyfrannol yn cynhyrchu rheoleiddio ar unwaith i leihau'r gwyriad. Gall cymesuredd mawr gyflymu'r addasiad a lleihau'r gwall, ond mae cyfran rhy fawr yn gwneud sefydlogrwydd dirywiad y system, a hyd yn oed yn achosi ansefydlogrwydd system.
Rheoleiddio annatod
Mae'n gwneud i'r system ddileu'r gwall cyflwr cyson ac yn gwella graddfa'r diffyg gwahaniaeth. Oherwydd bod gwall, mae'r rheoleiddio annatod yn cael ei wneud nes nad oes gwahaniaeth, mae'r rheoliad annatod yn stopio, ac mae'r rheoleiddio annatod yn allbynnu gwerth cyson. Mae cryfder yr effaith annatod yn dibynnu ar y Ti cyson amser annatod, y Ti llai yw, y cryfaf yw'r effaith annatod. I'r gwrthwyneb, os yw TI yn fawr, mae'r effaith annatod yn wan, a gall ychwanegu rheoleiddio annatod wneud i sefydlogrwydd y system ddirywio, ac mae'r ymateb deinamig yn dod yn arafach.
Rheoliad Gwahaniaethol
Mae gweithredu gwahaniaethol yn adlewyrchu cyfradd newid y signal gwyriad system, gyda rhagweladwyedd, y gall ragweld y mae tuedd newidiadau gwyriad, felly gall gynhyrchu cyn y rôl reoli yn y gwyriad wedi cael ei ffurfio o'r blaen, wedi'i ddileu gan y rheoliad gwahaniaethol. Mae gweithredu gwahaniaethol ar yr ymyrraeth sŵn yn cael effaith ymhelaethu, felly yn rhy gryf a rheoleiddio gwahaniaethol, nid yw'r system yn dda ar gyfer gwrth-ymyrraeth.
Cyfeiriad datblygu cymwysiadau rheoli PID
Yn y broses gynhyrchu er mwyn gwella ansawdd cynnyrch, mae cynyddu cynhyrchiant, arbed deunyddiau crai, rheoli cynhyrchu a phroses gynhyrchu bob amser yn y cyflwr gweithio gorau posibl. Felly, cynhyrchir dull o'r rheolaeth orau, a elwir yn rheolaeth addasol. Yn y math hwn o reolaeth, mae'n ofynnol i'r system allu addasu'r system yn awtomatig yn ôl y newidiadau yn y paramedrau mesuredig, yr amgylchedd a chost deunyddiau crai, fel bod y system bob amser mewn cyflwr gorau posibl. Mae rheolaeth addasol yn cynnwys tair cydran: amcangyfrif perfformiad (gwahaniaethu), gwneud penderfyniadau ac addasu. Mae'n gyfeiriad datblygu system rheoli microgyfrifiadur. Fodd bynnag, oherwydd bod y gyfraith reoli yn anodd ei deall, felly mae hyrwyddo rhai yn anodd datrys y broblem. I mewn i'r rheolaeth PID addasol daw rhai nodweddion deallus, fel y gall creaduriaid byw addasu i newidiadau mewn amodau allanol. Mae yna hefyd system hunan-ddysgu, mae'n fwy deallus.