





Defnyddir robotiaid diwydiannol yn eang mewn gweithgynhyrchu diwydiannol, gweithgynhyrchu ceir, offer trydanol, bwyd, ac ati, yn gallu disodli'r gwaith trin math o beiriant dro ar ôl tro, yn dibynnu ar ei alluoedd pŵer a rheolaeth ei hun i gyflawni amrywiaeth o swyddogaethau peiriant. Gall wrthsefyll gorchymyn dynol, ond hefyd yn unol â gweithrediad y rhaglen a raglennwyd ymlaen llaw. Heddiw rydyn ni'n siarad am brif gydrannau sylfaenol robotiaid diwydiannol.
1. Prif gorff
Y prif gorff peiriannau sy'n sylfaen a gweithrediad y mecanwaith, gan gynnwys y fraich, y fraich, yr arddwrn a'r llaw, cyfansoddiad y system fecanyddol o raddau lluosog o ryddid. Mae gan rai robotiaid fecanwaith cerdded arall. Mae gan robotiaid diwydiannol 6 gradd neu fwy o ryddid Fel arfer mae gan yr arddwrn 1 i 3 gradd o ryddid i symud.
System 2.Drive
Rhennir system yrru robotiaid diwydiannol yn dri chategori: hydrolig, niwmatig a thrydan yn ôl y ffynhonnell pŵer. Gall Yn ôl y galw hefyd gael eu cyfuno gan y tair enghraifft hyn a system gyriant cyfansawdd. Neu drwy'r gwregys cydamserol, system olwyn, gerau a mecanwaith trosglwyddo mecanyddol arall i yrru'n anuniongyrchol. Mae gan system gyrru uned bŵer a mecanwaith trosglwyddo, a ddefnyddir i weithredu'r camau cyfatebol, mae gan y tri math hyn o system yrru sylfaenol ei nodweddion ei hun, nawr y brif ffrwd yw'r system gyrru trydan. O ganlyniad i syrthni isel, trorym mawr AC a DC servo motors a'u gyriant servo ategol (newid amledd trawsnewidydd, DC modulator lled pwls) o'r derbyniad cyffredinol. Nid yw'r math hwn o system yn gofyn am drosi ynni, hawdd ei ddefnyddio, rheolaeth sensitif. Mae angen gosod y rhan fwyaf o'r modur y tu ôl i'r mecanwaith trosglwyddo dirwy: reducer. Bydd dannedd y trawsnewidydd cyfradd gan ddefnyddio gerau, nifer y cownter-cylchdro'r modur yn cael ei arafu i'r nifer a ddymunir o gylchdroi cownter, ac i gael dyfais torque mwy, a thrwy hynny leihau'r cyflymder, gan ychwanegu torque, pan fydd y llwyth yn fawr, nid yw'r modur servo i wella'r pŵer yn gost-effeithiol, yn gallu bod o fewn cwmpas cyflymder priodol y reducer cyflymder i wella'r torque allbwn. Mae modur servo mewn gweithrediad amledd isel yn dueddol o wres ac nid yw dirgryniad amledd isel, oriau hir a gwaith ailadroddus yn ffafriol i sicrhau ei gywirdeb, gweithrediad dibynadwy. Mae bodolaeth modur gêr mân yn caniatáu i'r modur servo weithredu ar gyfradd briodol, gan gryfhau anhyblygedd corff y peiriant wrth allbynnu trorym mwy. Heddiw mae dau fath o flychau gêr prif ffrwd: blychau gêr harmonig a blychau gêr RV.
System 3.Control
Y system rheoli robot yw ymennydd y robot a dyma'r brif elfen sy'n pennu defnyddioldeb a swyddogaeth y robot. Mae'r system reoli yn unol â'r rhaglen fewnbwn ar y system yrru a gweithredu'r mecanwaith i adennill y signal gorchymyn, a rheolaeth. Prif dasg technoleg rheoli robotiaid diwydiannol yw rheoli'r ystod o weithgareddau, ystum a llwybr robotiaid diwydiannol yn y gweithle, yr amser gweithredu ac yn y blaen. Fe'i nodweddir gan raglennu syml, trin bwydlenni meddalwedd, rhyngwyneb rhyngweithio cyfrifiadurol dynol cyfeillgar, awgrymiadau trin ar-lein a rhwyddineb defnydd. System rheolwr yw canol y robot, y cwmnïau tramor sy'n ymwneud â'n harbrofion ar gau yn agos. Yn ystod y blynyddoedd diwethaf, gyda datblygiad technoleg microelectroneg, mae swyddogaeth y gwaredwr micro yn mynd yn uwch ac yn uwch, tra bod y pris yn mynd yn rhatach ac yn rhatach, ac erbyn hyn mae'r farchnad wedi ymddangos 1-2 doler yr Unol Daleithiau o 32-bit micro-disposer.
Mae microbrosesyddion cost-effeithiol ar gyfer rheolwyr robotiaid yn dod â chyfleoedd datblygu newydd, fel ei bod yn bosibl datblygu rheolwyr robot swyddogaeth isel, cost uchel. Er mwyn sicrhau bod gan y system ddigon o gapasiti cyfrifiadurol a storio, mae'r rheolwr robot bellach yn derbyn cyfres ARM cryfach, cyfres DSP, cyfres POWERPC, cyfres Intel a chyfansoddiad sglodion arall. Oherwydd y swyddogaeth sglodion pwrpas cyffredinol presennol a swyddogaeth ni all fodloni gofynion rhai systemau roboteg o ran pris, ymarferoldeb, integreiddio a rhyngwynebau, a roddodd enedigaeth i'r system roboteg ar y galw am sgiliau SoC (Systemon Chip), y gwaredwr penodol a'r rhyngwyneb gofynnol wedi'u hintegreiddio gyda'i gilydd, yn gallu symleiddio dyluniad cylchedau ymylol y system, lleihau maint y system a lleihau maint y system. cost-isel. Er enghraifft, mae Actel yn integreiddio creiddiau gwaredu NEOS neu ARM7 yn ei gynhyrchion FPGA i ffurfio system SoC gyflawn. O ran rheolwyr roboteg, mae ei hymchwil yn cydgyfarfod yn bennaf yn yr Unol Daleithiau a Japan, ac mae cynhyrchion gorffenedig aeddfed, megis cwmni DELTATAU UDA, Japan's Pengli Co. Mae eu rheolwyr mudiant yn seiliedig ar dechnoleg DSP fel y craidd, gan ddefnyddio strwythur agored sy'n seiliedig ar PC.
System 4.Sensing
Mae'n gyfansoddiad modiwl synhwyrydd mewnol a modiwl synhwyrydd allanol i gael gwybodaeth ystyrlon am gyflwr amgylcheddol mewnol ac allanol. Synwyryddion mewnol: Synwyryddion a ddefnyddir i ganfod cyflwr y robot ei hun (ee, yr ongl rhwng breichiau), yn bennaf synwyryddion sy'n canfod lleoliad ac ongl. Yn benodol, mae yna: synwyryddion sefyllfa, synwyryddion sefyllfa, synwyryddion ongl, ac ati. Synwyryddion Allanol: Synwyryddion a ddefnyddir i ganfod yr amgylchedd y mae'r robot wedi'i leoli ynddo (ee, canfod gwrthrychau, pellter oddi wrth y gwrthrych) a'r cyflwr (ee, canfod a yw'r gwrthrych gafaelgar yn llithro). Yn benodol, mae synwyryddion pellter, synwyryddion gweledigaeth, synwyryddion grym, ac ati Mae'r defnydd o systemau synhwyro deallus yn gwella symudedd robotiaid, ymarferoldeb a safonau cudd-wybodaeth, y system canfyddiad dynol i wybodaeth y byd allanol yw deheurwydd robotig, fodd bynnag, ar gyfer rhywfaint o wybodaeth drwyddedig, mae synwyryddion yn fwy effeithiol na'r system ddynol.
5. Diwedd -effeithydd
Mae'r effaith-diwedd yn gydran sydd wedi'i chysylltu â chymal olaf y robot. Fe'i defnyddir yn gyffredinol i ddal gwrthrychau, cysylltu â mecanweithiau eraill a chyflawni'r dasg a ddymunir. Yn gyffredinol, nid yw gweithgynhyrchwyr robotiaid yn dylunio nac yn gwerthu effeithydd terfynol, yn y rhan fwyaf o achosion dim ond gripper syml y maent yn ei ddarparu. Fel arfer mae'r effeithydd diwedd wedi'i osod ar fflans 6-echel y robot i gyflawni tasgau mewn amgylchedd penodol, megis weldio, peintio, gludo, a llwytho a dadlwytho rhannau yn ddim ond rhai o'r tasgau y mae angen i'r robot eu cyflawni.
Trosolwg o Servo Motors
Mae gyriannau servo, a elwir hefyd yn "rheolwyr servo" a "mwyhaduron servo", yn rheolwyr a ddefnyddir i reoli moduron servo, sy'n debyg i rôl gwrthdroyddion mewn moduron AC cyffredin, ac maent yn rhan o system servo. Yn gyffredinol, mae'r modur servo yn cael ei reoli mewn tair ffordd: safle, cyflymder a torque i wireddu lleoliad manwl uchel y system yrru.
I. Dosbarthiad modur servo
Wedi'i rannu'n ddau gategori o moduron servo DC ac AC, rhennir moduron servo AC yn moduron servo asyncronig a moduron servo cydamserol, mae'r system AC gyfredol yn disodli'r system DC yn raddol. O'i gymharu â system DC, mae gan modur servo AC fanteision dibynadwyedd uchel, afradu gwres da, syrthni bach, a gall weithio o dan bwysau uchel. Oherwydd nad oes unrhyw frwshys a gerau llywio, mae'r system servo AC hefyd yn dod yn system servo di-frwsh, a'r moduron a ddefnyddir ynddo yw moduron asyncronig math cawell a moduron cydamserol magnet parhaol gyda strwythurau di-frwsh. (1) Rhennir modur servo DC yn modur brwsh a di-frwsh ① modur brwsh cost isel, strwythur syml, trorym cychwyn, ystod cyflymder eang, hawdd ei reoli, cynnal a chadw, ond mae cynnal a chadw yn gyfleus (newid brwsys carbon), ymyrraeth electromagnetig, y defnydd o ofynion amgylcheddol, a ddefnyddir fel arfer ar gyfer cost - achlysuron diwydiannol a sifil cyffredinol sensitif; ② modur brushless maint bach a phwysau ysgafn, ymateb mawr i rym y cyflymder y cyflymder syrthni uchel yn fach, trorym a sefydlog Gall cylchdroi llyfn, rheolaeth gymhleth, newid cyfnod electronig deallus, hyblyg, fod yn newid cyfnod tonnau sgwâr neu don sin, cynnal a chadw -modur rhydd, ynni-effeithlon, ymbelydredd electromagnetig bach, cynnydd tymheredd isel a bywyd hir, sy'n addas ar gyfer amrywiaeth o amgylcheddau.
II. Nodweddion gwahanol fathau o servo motors
1) Manteision ac anfanteision moduron servo DC Manteision: rheoli cyflymder manwl gywir, nodweddion cyflymder trorym caled iawn, egwyddor rheoli syml, hawdd ei ddefnyddio, rhad. Anfanteision: cymudo brwsh, cyfyngiad cyflymder, ymwrthedd ychwanegol, cynhyrchu gronynnau traul (ddim yn addas ar gyfer amgylcheddau di-lwch a ffrwydrol) 2) Manteision ac anfanteision moduron servo AC Manteision: nodweddion rheoli cyflymder da, rheolaeth esmwyth o fewn y parth cyflymder cyfan, bron dim osciliad, effeithlonrwydd uchel o fwy na 90%, cynhyrchu gwres isel, cywirdeb rheoli sefyllfa uchel (yn dibynnu ar reoli safle cyflymder uchel, ar gywirdeb yr amgodiwr), o fewn yr ardal weithredu â sgôr, yn gallu cyflawni trorym Cyson, syrthni isel, sŵn isel, dim traul brwsh, cynnal a chadw-rhydd (addas ar gyfer amgylcheddau di-lwch a ffrwydrol).
Anfanteision:rheolaeth fwy cymhleth, mae angen addasu paramedrau gyriant ar- baramedrau PID y safle i bennu'r angen am fwy o linellau cysylltu. Ar hyn o bryd mae'r gyriant servo prif ffrwd yn defnyddio prosesydd signal digidol (DSP) fel y craidd rheoli, yn gallu cyflawni algorithmau rheoli mwy cymhleth, digidol, rhwydweithiol a deallus. Yn gyffredinol, defnyddir dyfeisiau pŵer i fodiwl pŵer deallus (IPM) fel dyluniad craidd y gylched gyriant, cylched gyriant integredig mewnol IPM, ar yr un pryd â gor-foltedd, gor-cyfredol, gorboethi, o dan-foltedd a chylchedau canfod ac amddiffyn namau eraill, yn y prif gylched hefyd yn cael ei ychwanegu at y cylched cychwyn meddal i leihau'r broses gychwyn ar effaith y gyriant. Uned gyriant pŵer yn gyntaf trwy'r gylched unionydd pont tri cham llawn i gywiro'r pŵer mewnbwn tri cham neu bŵer cyfleustodau, i gael y pŵer DC cyfatebol. Ar ôl y pŵer unioni tri cham neu bŵer cyfleustodau, yna drwy'r tri cham amlder gwrthdröydd foltedd PWM sinwsoidal i yrru modur servo AC synchronous magnet parhaol tri cham. Gellir dweud yn syml mai proses gyfan yr uned gyriant pŵer yw'r broses AC-DC-AC. Mae prif gylched topoleg yr uned unionydd (AC{-DC) yn gylched unionydd afreolus tri cham llawn{-bont.
III. Diagram gwifrau system Servo
1. Gwifrau gyrru
Mae gan yrru Servo yn bennaf gyflenwad pŵer dolen reoli, y prif gyflenwad pŵer dolen reoli, cyflenwad pŵer allbwn servo, mewnbwn rheolwr CN1, rhyngwyneb amgodiwr CN2, cysylltu CN3. cyflenwad pŵer dolen reoli yn gyflenwad pŵer AC sengl-cyfnod, gall y cyflenwad pŵer mewnbwn fod yn un-cyfnod, tri{{{{}}cyfnod, ond rhaid iddo fod yn 220v, hynny yw, pan fydd y mewnbwn tri cham, rhaid i'n cyflenwad pŵer tri cham fynd drwy'r newidydd trawsnewidydd i allu cysylltu, ar gyfer y gyriant o'r pŵer lleiaf. Rhaid cysylltu gyriant uniongyrchol un cam, cysylltiad un cam â'r terfynellau R, S. Servo modur allbwn U, V, W cofiwch gysylltu â'r prif gylched cyflenwad pŵer, efallai y llosgi y gyriant. Defnyddir porthladd CN1 yn bennaf ar gyfer cysylltu'r rheolwr cyfrifiadur gwesteiwr, gan ddarparu mewnbwn, allbwn, amgodiwr ABZ tri - allbwn cam, allbwn analog o amrywiaeth o signalau monitro.
2. gwifrau encoder
O'r ffigur uchod, gallwn weld naw terfynell dim ond pump a ddefnyddiwn, sef gwifren gysgodol, dwy wifren cyflenwad pŵer, dau signal cyfathrebu cyfresol (+-), sydd bron yr un fath â'n gwifrau amgodiwr arferol.
3. porthladd cyfathrebu
Mae'r gyriant wedi'i gysylltu â chyfrifiadur PLC, AEM a chyfrifiadur uchaf arall trwy borthladd CN3, a defnyddir cyfathrebu MODBUS i reoli'r gyriant, a gellir defnyddio RS232 a RS485 ar gyfer cyfathrebu.
IV. Marchnad gyrru Servo
Mae gofynion robot ar gyfer moduron gyrru ar y cyd yn llym iawn, defnyddir moduron servo AC yn eang mewn robotiaid diwydiannol. Ar hyn o bryd, mae'r farchnad ddiwedd uchel ddomestig yn cael ei meddiannu'n bennaf gan fentrau enwog tramor, yn bennaf o Japan ac Ewrop a'r Unol Daleithiau, ac mae llawer o le i amnewid domestig yn y dyfodol. Ar hyn o bryd, mae brandiau tramor yn meddiannu bron i 80% o gyfran y farchnad o farchnad servo AC Tsieina, yn bennaf o Japan ac Ewrop a'r Unol Daleithiau. Yn eu plith, mae cynhyrchion Japaneaidd i tua 50% o gyfran y farchnad a arweinir gan ei frandiau enwog gan gynnwys Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, ac ati, ac mae ei gynhyrchion yn cael eu nodweddu gan dechnoleg ac mae lefel perfformiad yn fwy unol ag anghenion defnyddwyr Tsieineaidd, gyda chost dda-effeithiol a dibynadwyedd uchel i gael ffynhonnell sefydlog a pharhaus o gwsmeriaid yn y bach a mae gan farchnad OEM ganolig, yn arbennig, fonopoli ar y fantais. Lleihäwr manwl Yn ddiweddar darllenwch stori newyddion: y diwydiant roboteg i dorri'r broblem "gwddf", mae'r teimlad yn eithaf dwfn. Gyda'r cynnydd mewn costau llafur, mae robotiaid diwydiannol i gymryd lle pobl wedi dod yn duedd. Robotiaid diwydiannol fel conglfaen gweithgynhyrchu deallus, ond mae'r cydrannau craidd yn cyfyngu ar ddatblygiad diwydiant roboteg Tsieina, yn ôl arolygon perthnasol yn dangos bod y robot domestig presennol lleihäwr dibyniaeth gyffredin ar fewnforion. Diwydiant roboteg yn Tsieina i ddod yn hinsawdd, rhaid yn benderfynol o ddatrys y broblem o gydrannau craidd.
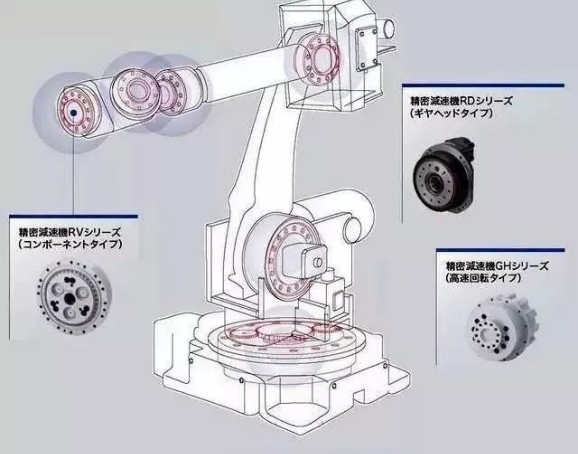
Mae'r canlynol yn gyflwyniad i gydrannau trachywiredd craidd robotiaid diwydiannol: mae lleihäwr cyflymder, o'i gymharu â'r gostyngwr cyflymder cyffredinol, yn gofyn am gadwyn drosglwyddo fer, maint bach, pŵer uchel, pwysau ysgafn a hawdd ei reoli, ac ati. Diwydiant lleihäwr, mae'n rhaid i ni sôn am ddau gawr y diwydiant yw Nabtesco (Teijin, a elwir hefyd yn Nabtesco) a Hamonica Drive (Hamonica), a elwir yn gyffredin yn y diwydiant (lleihäwr RV a reducer harmonig). Maen nhw bron wedi monopoleiddio byd blychau gêr roboteg. Mae'r ddau fath hyn o flychau gêr yn gywirdeb peiriannu lefel micron, dim ond yr un hwn yn y cam cynhyrchu màs o ddibynadwyedd uchel sy'n anodd iawn, heb sôn am filoedd o chwyldroadau o weithredu cyflymder uchel, ond hefyd disgwyliad oes uchel. Ar hyn o bryd ar y farchnad nifer fawr o geisiadau yn robotiaid diwydiannol ar y lleihäwr cyflymder mae dau brif gategori: lleihäwr cyflymder RV a reducer cyflymder harmonig.
lleihäwr RV:yn ymgysylltiad llai gwahaniaethol, ond o'i gymharu â'r reducer harmonig, defnyddir reducer RV fel arfer gydag olwyn cycloid, mae reducer RV yn cynnwys olwyn cycloid a braced planedol. O'i gymharu â'r reducer harmonig, yr allwedd i'r reducer RV yw'r broses beiriannu a'r broses ymgynnull. mae gan y reducer RV gryfder blinder uwch, stiffrwydd a bywyd, yn wahanol i'r gyriant harmonig wrth i'r defnydd o amser gynyddu, bydd cywirdeb y cynnig yn cael ei leihau'n sylweddol, anfantais ei bwysau trwm, dimensiynau allanol y mwyaf. defnyddir y lleihäwr RV yn y trorym y coesau robot lumbar a penelin tri cymalau, robotiaid diwydiannol llwytho, un, dau, tri Echel yn cael eu defnyddio lleihäwr RV. Fe'i defnyddir yn fwy cyffredin mewn roboteg trawsyrru harmonig wedi cryfder blinder llawer uwch, anystwythder a bywyd, ac mae'r cywirdeb gwahaniaethol yn sefydlog, yn wahanol i drosglwyddo harmonig fel gyda'r defnydd o amser twf o gywirdeb cynnig yn cael ei leihau'n sylweddol, cymaint o wledydd yn y byd manylder uchel robot gyrru mwy RV lleihäwr, felly, mae'r lleihäwr RV yn y gyriant robot uwch yn disodli'r duedd datblygu lleihäwr harmonig yn raddol.
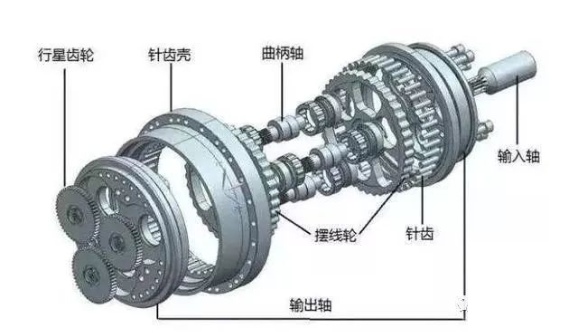 RV Reducer Ffrwydro View
Lleihäwr harmonig: defnyddio hefyd yn llai gwahaniaethol meshing, harmonig mewn math o gêr allweddol yn hyblyg, mae angen anffurfiannau cyflymder uchel dro ar ôl tro, felly mae'n fwy bregus, gallu dwyn a bywyd yn gyfyngedig. Mae lleihäwr harmonig yn fath o ddyfais trawsyrru harmonig, dyfais trawsyrru harmonig gan gynnwys pedal nwy harmonig a reducer harmonig. Mae lleihäwr harmonig yn bennaf yn cynnwys: olwyn anhyblyg, olwyn hyblyg, ac anffurfiad rheiddiol y generadur tonnau tair cydran. Dyma'r defnydd o gerau hyblyg i gynhyrchu ton anffurfiad elastig rheoledig, a achosir gan y camaliniad cymharol rhwng dannedd yr olwyn anhyblyg a'r olwyn hyblyg i drosglwyddo pŵer a mudiant. Mae gan y math hwn o drosglwyddiad wahaniaeth hanfodol â throsglwyddiad gêr cyffredinol, ac mae'n arbennig mewn theori meshing, cyfrifo casglu a dylunio strwythur. Mae gan leihäwr gêr harmonig fanteision cywirdeb uchel, gallu cario llwyth uchel, ac ati O'i gymharu â lleihäwr gêr cyffredin, mae ei gyfaint a'i bwysau yn cael eu lleihau o leiaf 1/3 oherwydd y defnydd o 50% yn llai o ddeunydd, felly defnyddir reducer offer harmonig yn bennaf ar gyfer robotiaid bach, a nodweddir gan gyfaint bach, pwysau ysgafn, gallu cario llwyth uchel, cywirdeb cynnig uchel, a chymhareb trosglwyddo cam sengl yn fawr. Defnyddir yn gyffredinol ar gyfer robotiaid diwydiannol gyda llwythi bach neu robotiaid mawr gyda sawl echelin ar y diwedd.
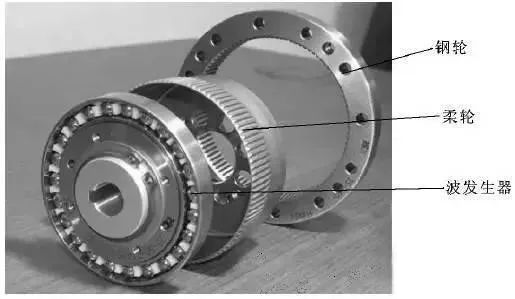 Lleihäwr Harmonig Ffrwydro View
Roedd Nabtesco Japan o'r 1980au cynnar yn cynnig dyluniad math RV i ymchwil blwch gêr RV 1986 i gael llwyddiant sylweddol, wedi treulio 6-7 mlynedd; a'r cyntaf i ddod o hyd i ganlyniadau'r Nantong domestig Zhenkang a Hengfengtai treulio amser am 6-8 mlynedd. A yw'n golygu nad oes gan fentrau lleol Tsieina fawr o siawns! Yn hapus cynllun mentrau Tsieineaidd nifer o flynyddoedd, yn olaf gwneud rhai datblygiadau arloesol. Domestig yn bennaf gan Nantong Zhenkang, offer peiriannol Qinchuan, hanfod Wuhan, Zhejiang Hengfengtai a gyriant Shuanghuan Zhejiang i ddarparu. Dywedir bod cynhyrchiad Nantong Zhenkang wedi rhagori ar 10,000 o unedau, mae llinell gynhyrchu offer peiriant Qincuan wedi'i hagor, mae'r cynhyrchiad yn cynyddu'n raddol. Offeryn peiriant Qinchuan yw'r prosiect amnewid mewnforio cenedlaethol, offeryn peiriant Qinchuan 90,000 o setiau o robotiaid diwydiannol prosiect trawsnewid technoleg lleihäwr ar y cyd, llinell gynhyrchu robotiaid diwydiannol ar y cyd lleihäwr dau fuddsoddiad cyfun o 314 miliwn yuan. System reoli Y system reoli robot yw ymennydd y robot, sef y brif elfen i bennu swyddogaeth a swyddogaeth y robot. Mae'r system reoli yn unol â'r rhaglen fewnbwn ar y system yrru a gweithredu'r mecanwaith i adennill y signal gorchymyn, a rheolaeth. Mae'r erthygl ganlynol yn cyflwyno'r system rheoli robotiaid yn bennaf.

1, system reoli y robot "rheoli" yw pwrpas y gwrthrych a reolir fydd yn unol â'r ffordd a ddymunir i gynhyrchu ymddygiad. Cyflwr sylfaenol "rheolaeth" yw deall nodweddion y gwrthrych rheoledig. "Sylwedd" yw rheoli trorym allbwn actuator.
2, egwyddor waith sylfaenol y robot Yr egwyddor o waith yw atgynhyrchu addysgu arddangos; addysgu arddangos, adwaenir hefyd fel addysgu arddangos dan arweiniad, y ddau robot canllaw artiffisial, gam wrth gam yn ôl y galw gwirioneddol ar gyfer gweithredu proses gweithredu unwaith, y robot yn y broses dywys yn awtomatig ar gof addysgu arddangos o ystum pob cam gweithredu, sefyllfa, paramedrau proses, paramedrau symud, ac ati, ac yn awtomatig yn cynhyrchu gweithrediad parhaus y rhaglen. Ar ôl cwblhau'r addysgu, dim ond gorchymyn cychwyn y mae angen i chi ei roi i'r robot, bydd y robot yn dilyn y camau gweithredu a addysgir yn awtomatig i gwblhau'r holl brosesau;
3, mae dosbarthiad rheolaeth robotiaid 1) yn unol â phresenoldeb neu absenoldeb adborth wedi'i rannu'n: rheolaeth dolen agored, rheolaeth dolen gaeedig, amodau rheoli dolen agored yn fanwl gywir: gwybod model y gwrthrych a reolir yn gywir, ac nid yw'r model hwn wedi newid yn y broses reoli. (2) Yn ôl y swm a ddymunir o reolaeth wedi'i rannu'n: rheoli grym, rheoli sefyllfa, rheolaeth hybrid. Rhennir rheolaeth safle yn: un-rheolaeth safle ar y cyd (adborth lleoliad, adborth cyflymder safle, adborth cyflymiad cyflymder lleoliad), aml-reolaeth safle ar y cyd aml-rhennir rheolaeth safle ar y cyd yn rheolaeth mudiant dadelfennu, rhennir rheolaeth grym rheoli canolog yn: rheolaeth grym uniongyrchol, rheolaeth rhwystriant, lleoliad grym {{control ()} Dulliau rheoli deallus Rheolaeth niwlog, rheolaeth addasol, rheolaeth optimaidd, rheolaeth rhwydwaith niwral, rheolaeth rhwydwaith niwral niwlog, Rheolaeth arbenigol 4.Rheoli cyfluniad a strwythur caledwedd system . Caledwedd trydanol. Pensaernïaeth Meddalwedd Gan fod y broses rheoli robotiaid yn cynnwys nifer fawr o drawsnewidiadau cydlynu a gweithrediadau rhyngosod yn ogystal â rheolaeth amser lefel real is. Felly, mae system rheoli robotiaid y farchnad gyfredol yn strwythur y rhan fwyaf o strwythur hierarchaidd y system rheoli cyfrifiaduron micro, fel arfer yn defnyddio system rheoli servo cyfrifiadurol dwy lefel.
(1) Proses benodol:Ar ôl i'r prif gyfrifiadur rheoli dderbyn y cyfarwyddiadau gweithredu a fewnbynnir gan y staff, yn gyntaf mae'n dadansoddi ac yn dehongli'r cyfarwyddiadau i bennu paramedrau'r symudiad llaw. Yna mae'n cyflawni gweithrediadau cinemateg, dynameg a rhyngosod, ac yn olaf mae'n deillio paramedrau mudiant cydlynol pob uniad o'r robot. Mae'r paramedrau hyn yn cael eu hallbynnu i'r cam rheoli servo trwy linell gyfathrebu fel signal penodol ar gyfer system rheoli servo pob cymal. Mae'r actiwadyddion servo ar yr uniadau D/A yn trosi'r signal hwn ac yn gyrru'r cymalau i gynhyrchu mudiant cydlynol. Mae'r synwyryddion yn bwydo'r signalau allbwn mudiant o bob cymal yn ôl i'r cyfrifiadur cam rheoli servo i ffurfio rheolydd dolen gaeedig leol i gyflawni rheolaeth fanwl gywir ar symudiad y robot yn y gofod.
(2) Rheolaeth symud yn seiliedig ar PLC Dau fath o reolaeth:① y defnydd o borthladdoedd allbwn PLC i ddefnyddio gorchmynion pwls i gynhyrchu corbys i yrru'r modur, ac ar yr un pryd y defnydd o I / O pwrpas cyffredinol neu gyfrif rhannau i gyflawni rheolaeth safle dolen modur servo caeedig ② y defnydd o ehangu allanol PLC y modiwl rheoli safle i gyflawni rheolaeth sefyllfa dolen gaeedig yn bennaf, y ffordd hon o reoli safle dolen moduron yw hwn. i anfon rheolaeth pwls cyflymder uchel, sy'n perthyn i'r dull rheoli lleoliad, mae'r rheolaeth safle yn gyffredinol yn fwy pwynt i reolaeth lleoliad pwynt. Mae hwn yn ddull rheoli lleoliad, sy'n bennaf i anfon rheolaeth pwls cyflymder uchel, a'r dull rheoli lleoliad yw rheolaeth safle pwynt i bwynt.
Paramedrau Robot Pwysig
Mae paramedrau technegol y robot yn adlewyrchu'r gwaith y gall y robot ei wneud, y perfformiad gweithredol uchaf ac yn y blaen, a oes rhaid ystyried dyluniad a chymhwysiad y robot. Prif baramedrau technegol y robot yw graddau rhyddid, datrysiad, gofod gwaith, cyflymder gwaith, llwyth gwaith, ac ati.

1. Graddau o Ryddid yw nifer yr echelinau cyfesurynnol sydd gan y robot ar gyfer mudiant annibynnol. Graddau rhyddid robot yw'r nifer o baramedrau cynnig annibynnol sydd eu hangen i bennu lleoliad ac agwedd llaw'r robot yn y gofod. Yn gyffredinol, mae nifer y graddau o ryddid robot yn gyfartal â nifer y cymalau. Yn gyffredinol, mae gan robotiaid cyffredin 5 i 6 gradd o ryddid. Mae rhai robotiaid hefyd yn dod ag echelinau allanol.
2. Cymalau (Cyd) hynny yw, symudiad yr is, gan ganiatáu rhannau braich y robot o'r symudiad cymharol rhwng y sefydliadau.
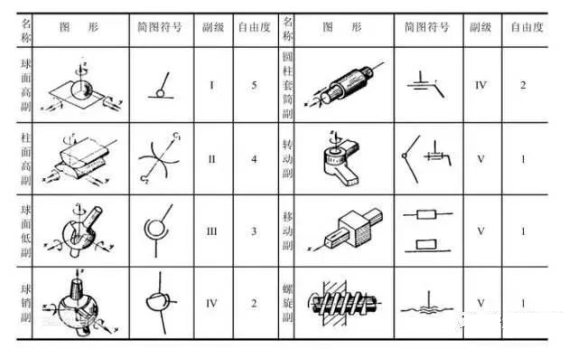
3. Ystod gweithio Yr holl ystod ofodol y gellir ei gyrraedd gan fraich neu bwynt mowntio llaw robot diwydiannol. Mae ei siâp yn dibynnu ar nifer y graddau o ryddid y robot a math a ffurfweddiad y cymalau cynnig. Mae ystod waith y robot yn gyffredinol: dull graffigol a dadansoddol o'r ddau ddull cynrychioli.
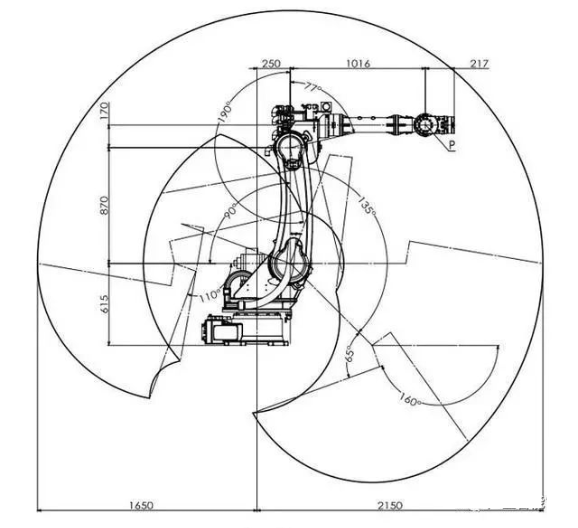
4. cyflymder y robot yn y broses waith gydag amodau llwyth, proses symud cyflymder unffurf, canol y rhyngwyneb mecanyddol neu ganol yr offeryn yn yr uned amser y pellter symud neu ongl y cylchdro.
5. y llwyth gwaith yw blaen y llwyth arddwrn robot wedi'i osod yn yr ystod waith o'r pwysau uchaf y gellir ei wrthsefyll mewn unrhyw sefyllfa, a fynegir yn gyffredinol o ran màs, moment, moment syrthni. Hefyd a rhedeg cyflymder a maint cyflymiad a pharamedrau eraill, defnyddir y llwyth gwaith yn gyffredinol mewn cyflymder uchel-gweithrediad y robot yn gallu amgyffred pwysau y workpiece fel gallu cario llwyth fel dangosydd. Rhaid ystyried pwysau llwyth y robot trin fel cyfanswm y gripper a'r darn gwaith.
6. Cydraniad
Mae'n cyfeirio at y pellter symud lleiaf neu ongl cylchdro lleiaf y gall y robot sylweddoli . 7, cywirdeb Ailadrodd neu gywirdeb lleoli ailadrodd: yn cyfeirio at y gwahaniaeth rhwng y robot dro ar ôl tro yn cyrraedd sefyllfa darged penodol. Er enghraifft, os gofynnwch i echel gerdded 100 mm, y tro cyntaf iddo gerdded mewn gwirionedd 100.01 Ailadroddwch yr un weithred y cerddodd 99.99 Y gwall o 0.02 yw'r cywirdeb lleoli ailadroddus. Mae'n fesur o grynodiad cyfres o werthoedd cyfeiliornad, hy ailadroddadwyedd. Mae cywirdeb robot yn dibynnu nid yn unig ar y cyd-lleihäwr a thrawsyriant, ond hefyd ar y broses cynulliad mecanyddol, nad yw mewn llawer o achosion yn ei le, gan arwain at ostyngiad yng nghywirdeb lleoli ailadroddus y robot.